


Mô tả sản phẩm
TRAN GIA Automation đã sửa thành công một số hãng sau
- Sửa Servo Siemens các dòng SINAMICS S210, SINAMICS V90, SINAMICS S110, SINAMICS S120
- Sửa Servo Allen bradley báo lỗi: Dòng Servo Allen bradley 2071 Kinetix 3, 2097 Kinetix 300, 2092 Ultra1500, 2098 series , các lỗi thông dụng như Lỗi E01, Lỗi E02, Lỗi E03, Lỗi E04, Lỗi E05, Lỗi E06, Lỗi E07, Lỗi E08, Lỗi E09, Lỗi E10, Lỗi E11, Lỗi E12, Lỗi E13, Lỗi E14, Lỗi E15, Lỗi E16, Lỗi E17, Lỗi E18, Lỗi E19, Lỗi E20, Lỗi E21, Lỗi E22, Lỗi E23, Lỗi E24, Lỗi E25, Lỗi E26, Lỗi E27, Lỗi E28, Lỗi E29, Lỗi E30, Lỗi E31
- Sửa Servo Panasonic: Chuyên sửa lỗi Servo panasonic các dòng MAHDT, MBDHT, MCDHT, MDDHT, MEDHT, MFDHT, MGDHT báo các lỗi thông dụng như ERR11, ERR12, ERR14, ERR15, ERR16, ERR18, ERR21, ERR22,ERR23, ERR26độ,ERR27, ERR29, ERR34, ERR36,ERR37,ERR38, ERR39, ERR41,ERR42,ERR36, ERR37,ERR38,ERR47
- Sửa Servo Mitsubishi: Chuyên sửa lỗi Servo Mitsubishi các dòng MR-J2S series, MR-J2 series, MR-J3 series, MR-J4 series, MR-C series, MR-E series, MR-JN series báo lỗi báo lỗi AL.11, AL.12 AL.13, AL.15 ,AL.16,AL.17,AL.20, AL.21,AL.24,AL.25 AL.30,AL.31,lỗi AL.32,AL.45, AL.46AL.47, AL.50, AL.51, AL.52, AL.18,AL.25AL.31, AL.33, AL.E0, AL.E1,AL.E6, AL.E9
- Chuyên sửa Servo Hitachi: ADA2, ADA3, ADA4, ADX2, ADX3, ADX4 báo lỗiServo LS báo lỗi: Lỗi AL10, Lỗi AL11, Lỗi AL14, Lỗi AL16, Lỗi AL21, Lỗi AL30, Lỗi AL31, Lỗi AL40, Lỗi AL41Servo Fuji báo lỗi: Lỗi AL-OC1, Lỗi AL-0C2, Lỗi AL-OS, Lỗi AL-Luc, Lỗi AL-Hu, Lỗi AL-Et1, Lỗi AL-Et2, Lỗi AL-Ct, Lỗi AL-dE, Lỗi AL-Ec, Lỗi AL-ol1, Lỗi AL-ol2, Lỗi AL-AH, Lỗi AL-EH, Lỗi AL-AH, Lỗi AL-rH1,Lỗi AL-rH2
- Servo Allen bradley báo lỗi: Dòng Servo Allen bradley 2071 Kinetix 3, 2097 Kinetix 300, 2092 Ultra1500, 2098 các lỗi như: Lỗi E01, Lỗi E02, Lỗi E03, Lỗi E04, Lỗi E05, Lỗi E06, Lỗi E07, Lỗi E08, Lỗi E09, Lỗi E10, Lỗi E11, Lỗi E12, Lỗi E13, Lỗi E14, Lỗi E15, Lỗi E16, Lỗi E17, Lỗi E18, Lỗi E19, Lỗi E20, Lỗi E21, Lỗi E22, Lỗi E23, Lỗi E24, Lỗi E25, Lỗi E26, Lỗi E27, Lỗi E28, Lỗi E29, LỗiE30, Lỗi E
- Chuyên sửa AC Servo Delta các dòng ASD-B2, ASD-AB, ASD-A2, ASD-B3, ASD-A+…báo các lỗi như : Servo Delta lỗi AL001, Servo Delta lỗi AL001, Servo Delta lỗi AL002,Servo Delta lỗi AL003,AL004,Servo Delta lỗi AL005,AL006,Servo Delta lỗi AL007,Servo Delta lỗi AL008,Servo Delta lỗi AL009, Servo Delta lỗi AL010,Servo Delta lỗi AL011,AL012,AL013,Servo Delta lỗi AL014,Servo Delta lỗi AL015, Servo Delta lỗi AL016, Servo Delta lỗi AL017, Servo Delta lỗi

- AL018,Servo Delta lỗi AL019,AL010,Servo Delta lỗi AL020,AL021,Servo Delta lỗi AL022, Servo Delta lỗi AL023, Servo Delta lỗi AL024, Servo Delta lỗi AL025, Servo Delta lỗi AL026, Servo Delta lỗi AL027,Servo Delta lỗi AL028,…Trong đó AL001, AL003, AL006, AL009, AL011 là thường gặp nhất của Servo Delta
- Sửa Servo Shihlin báo lỗi: Servo Shihlin báo Lỗi AL.01 , Servo Shihlin báo Lỗi AL.02, Servo Shihlin báo Lỗi AL.03, Servo Shihlin báo Lỗi AL.04, Servo Shihlin báo Lỗi AL.05, Servo Shihlin báo Lỗi AL.06, Servo Shihlin báo Lỗi AL.07, Servo Shihlin báo Lỗi AL.08, Lỗi AL.0A, Lỗi AL.0C, Lỗi AL.0E, Lỗi AL.OD(Fan), Lỗi AL.0F(Lỗi Ram), Lỗi AL.10 , Lỗi AL.11, Lỗi AL.12, Lỗi AL.13
- Sửa Servo Panasonic: Chuyên sửa lỗi Servo panasonic các dòng MAHDT, MBDHT, MCDHT, MDDHT, MEDHT, MFDHT, MGDHT báo lỗi ERR11, ERR12, ERR14, ERR15, ERR16, ERR18, ERR21, ERR22,ERR23, ERR26độ,ERR27, ERR29, ERR34, ERR36,ERR37,ERR38, ERR39, ERR41,ERR42,ERR36, ERR37,ERR38,ERR47
- Sửa chữa AC Servo Yaskawa: Chuyên sửa các dòng servo Yaskawa Sigma II, Sigma III (SGDS), Sigma V (SGDV, SGMJV, SGMAV …), Sigma VII (SGD7S, SGM7A, SGM7J, SGM7P, SGM7G…) các lỗi như : Lỗi A.02, Lỗi A.03, Lỗi A.03, Lỗi A.10, Lỗi A.30, Lỗi A.40, Lỗi A.41, Lỗi A.71, Lỗi A.72, Lỗi A.7A
- Sửa Servo Omron báo lỗi : Chuyên sửa servo Omron các dòng G, G5, 1S, W, R88D-KP01H, R88D-KP02H, R88D-KP04H, R88D-KP08H, R88D-KP15H, R88D-KP20H, R88D-KP30H, R88D-KP50H: Lỗi AL-OC1, Lỗi AL-OC2,Lỗi AL-OS, Lỗi AL-LUC, Lỗi AL-Hu, Lỗi AL-Et1, Lỗi AL-Et2, lỗi AL-dE, Lỗi AL-ctE, Lỗi AL-OL1, lỗi AL-OL2, Lỗi 11, 12, 13, 15, 16, 17, 18,26, 27, 28, 29, 30, 31, 32, 33.
- Sửa Servo LS báo lỗi: Servo LS Lỗi AL10, Servo LS Lỗi AL11, Servo LS Lỗi AL14, Servo LS Lỗi AL16, Servo LS Lỗi AL21, Servo LS Lỗi AL30, Servo LS Lỗi AL31, Servo LS Lỗi AL40, Servo LS Lỗi AL41
- Sửa Servo Fuji các dòng FALDIC-W, Digital ES, FALDIC-β, FALDIC-α, ALPHA5, ALPHA5 Smart, ALPHA7 báo các lỗi như : Servo Fuji Lỗi AL-OC1, Servo Fuji Lỗi AL-0C2, Servo Fuji Lỗi AL-OS, Servo Fuji Lỗi AL-Luc, Servo Fuji Lỗi AL-Hu, Servo Fuji Lỗi AL-Et1, Servo Fuji Lỗi AL-Et2, Servo Fuji Lỗi AL-Ct, Servo Fuji Lỗi AL-dE, Servo Fuji Lỗi AL-Ec, Servo Fuji Lỗi AL-ol1,Servo Fuji Lỗi AL-ol2,Servo Fuji Lỗi AL-AH, Servo Fuji Lỗi AL-EH, Servo Fuji Lỗi AL-AH, Servo Fuji Lỗi AL-rH1,Servo Fuji Lỗi AL-rH2

Chẩn Đoán Khung Dữ Liệu Lỗi Bị Khúc Xạ Gây Ngắt Chuỗi Truyền Thông Modbus/CANopen Trên Servo Delta Và Quy Trình Khắc Phục 4 Bước
Trong các hệ thống tự động hóa hiện đại, Driver Servo Delta nhận lệnh chạy, lệnh vị trí và giám sát trạng thái từ PLC/Master thông qua các giao thức truyền thông mạng từ cơ bản đến cao tốc như Modbus (RS-485/RS-232), CANopen, DMCNET hoặc EtherCAT. Khi đường truyền mạng bị lỗi, cấu trúc điều khiển bị đứt gãy, Driver Delta sẽ lập tức khóa xung để tránh việc robot hoặc trục máy chạy tự do mất kiểm soát, đồng thời kích hoạt các mã lỗi bảo vệ:
-
AL014(Communication Timeout): Lỗi quá thời gian chờ phản hồi truyền thông. Driver không nhận được khung dữ liệu kiểm tra (Heartbeat Telegram) từ PLC gửi sang trong một khoảng thời gian thiết lập sẵn. -
AL015(Communication Error): Lỗi sai lệch khung dữ liệu (CRC/Checksum Error). Tín hiệu truyền đến bị méo dạng, mất byte hoặc sai định dạng dữ liệu do nhiễu môi trường hoặc phần cứng cổng thu phát bị tổn thương.
I. CĂN NGUYÊN PHẦN CỨNG: BẢN CHẤT SỰ CỐ MẤT KẾT NỐI VÀ LỖI KHUNG DỮ LIỆU TRÊN SERVO DELTA
-
Sự tổn thương của IC đệm thu phát vi sai (Communication Transceiver Failure): Cổng truyền thông
CN3hoặcCN4trên Servo Delta sử dụng các dòng chip thu phát chuẩn công nghiệp (thường là họ chip $8$ chânMAX485,SN75176hoặc các dòng chip cách ly quang). Khi tủ điện bị dội xung sét, hoặc dây tín hiệu va quệt vào nguồn lưới $220\text{V}/380\text{V}$, các transistor trường bên trong chip sẽ bị đánh thủng vĩnh viễn, khiến Driver rơi vào trạng thái “điếc” tín hiệu hoàn toàn. -
Méo dạng biên độ xung do hiện tượng phản xạ sóng (Signal Reflection Distortion): Khi truyền dữ liệu tốc độ cao trên một tuyến cáp dài mà không có trở kháng phối hợp ở cuối tuyến, xung vuông tín hiệu khi đi đến điểm cuối sẽ bị dội ngược trở lại dọc theo đường dây. Sự giao thoa giữa xung đi tới và xung dội ngược làm biến dạng các cạnh mút của xung, gây ra lỗi Checksum hệ thống khiến Driver dội lỗi
AL015.
II. QUY TRÌNH 4 BƯỚC KHẢO SÁT VÀ PHỤC HỒI ĐƯỜNG TRUYỀN THÔNG SERVO DELTA
• Khi Servo báo lỗi sập mạng truyền thông, bước đầu tiên cần kiểm tra lại nhóm tham số cấu hình cổng kết nối: P3-00 (Mã trạm – Station Address), P3-01 (Tốc độ baudrate – Transmission Speed) và P3-02 (Định dạng dữ liệu – Communication Protocol).
• Tất cả các thông số này trên Driver Servo Delta bắt buộc phải trùng khớp $100\%$ với cấu hình cấu hình mạng Master trên phần mềm PLC (ví dụ: cùng tốc độ 9600 bps, cùng định dạng 8, E, 1, ASCII). Nếu lệch một thông số nhỏ, hai thiết bị sẽ hoàn toàn mất liên lạc.
• Tắt nguồn hệ thống, dùng vạn năng đo điện trở giữa hai đường tín hiệu mạng (ví dụ chân Data+ và Data- trên giắc CN3 của Modbus RS-485).
• Với mạng đường trục dài hoặc đấu nối nối tiếp nhiều Driver (Daisy Chain), điện trở đo được phải nằm trong khoảng $60\ \Omega – 120\ \Omega$. Nếu trở kháng quá cao, tín hiệu sẽ bị phản xạ ngược gây méo sóng. Tiến hành đấu thêm một Điện trở đầu cuối $120\ \Omega$ vào hai chân tín hiệu của con Driver nằm ở cuối tuyến để dập tắt sóng phản xạ.
• Cấp nguồn tĩnh, dùng vạn năng đo điện áp giữa chân tín hiệu truyền thông và chân đất GND. Ở trạng thái chờ truyền dữ liệu của mạng RS-485, áp chênh lệch giữa hai dây phải đạt khoảng $0.2\text{V} – 5\text{V}$ ổn định.
• Nếu điện áp đo được bằng $0\text{V}$ hoặc hai chân bị chập thông mạch ra vỏ, con IC thu phát truyền thông bán dẫn (thường là dòng chip $8$ chân họ MAX485 hoặc SN75176 nằm sát giắc CN3/CN4) đã bị xung sét hoặc xung nhiễu cao áp đánh thủng. Tiến hành khò nhổ và thay thế IC mới để phục hồi phần cứng.
• Truy cập tham số P3-03 (Communication Timeout Detesting Time). Nếu hệ thống mạng nhà xưởng có nhiều thiết bị biến tần công suất lớn gây nhiễu, hãy tăng nhẹ thời gian trễ lọc lỗi lên khoảng $500\text{ms} – 1000\text{ms}$ để bỏ qua các khung nhiễu tức thời.
• Bắt buộc sử dụng cáp truyền thông chuyên dụng chống nhiễu (Shielded Twisted Pair – STP), thực hiện nối giáp bọc kim của cáp mạng về điểm tiếp địa trung tâm của tủ điện để triệt tiêu dòng nhiễu EMI cao tần bám dọc đường truyền.

Nguyên nhân cốt lõi gây lỗi kết nối Servo Delta
Lỗi truyền thông không đơn thuần là hỏng driver, nó thường nằm ở 3 cụm chính:
-
Vấn đề vật lý (Phần cứng): Cáp kết nối (CN5 hoặc CN3) bị đứt ngầm, lỏng giắc, hàn sai sơ đồ chân (pinout), hoặc cổng giao tiếp của PLC/Servo bị cháy cách ly quang do chênh lệch điện thế.
-
Cấu hình thông số (Parameter): Tốc độ phản hồi (Baud rate), Địa chỉ trạm (Station ID), định dạng dữ liệu (Data format – Parity/Stop bit) giữa PLC và Servo không đồng bộ.
-
Nhiễu công nghiệp (EMI): Sóng hài từ biến tần, servo khác hoặc cáp động lực chạy song song với cáp tín hiệu truyền thông mà không có chống nhiễu bọc giáp (shield).
Quy trình xử lý lỗi mất kết nối (Chuẩn Kỹ Sư)
Khi hệ thống báo lỗi communication, hãy hạ bệ máy và kiểm tra theo các bước tuần tự sau:
Tắt nguồn hệ thống. Rút cáp truyền thông kết nối từ PLC xuống Driver Servo. Dùng đồng hồ vạn năng (thang đo thông mạch/đo ôm) để check từng lõi dây theo đúng sơ đồ sơ đồ chân (ví dụ: Chân TX/RX trên CN5 của dòng B2).
Nếu dây bị tăng trở kháng hoặc đứt ngầm, hãy thay cáp đúc chống nhiễu mới.
Cấp nguồn cho Driver và truy cập vào nhóm tham số truyền thông của Delta (thường là nhóm P3-XX):
-
P3-00 (Station ID): Đảm bảo không bị trùng với các thiết bị khác trong mạng và đúng địa chỉ PLC đang gọi.
-
P3-01 (Transmission Speed): Khớp Baud rate với PLC (9600, 19200, 38400, 115200 bps).
-
P3-02 (Communication Protocol): Khớp định dạng dữ liệu (ví dụ: Modbus ASCII/RTU, 8, N, 2).
Nếu Servo chạy một lúc mới ngắt kết nối đột ngột, khả năng cao là do nhiễu.
-
Tiến hành tiếp địa (Grounding) vỏ Driver Servo và vỏ máy xuống đất.
-
Tách cáp truyền thông ra xa cáp động lực (U, V, W) ít nhất 20cm.
-
Thêm điện trở đầu cuối (Termination Resistor – thường là 120 Ohm) ở thiết bị cuối cùng nếu chạy mạng RS-485 dài.
Nếu cáp tốt, parameter chuẩn nhưng vẫn báo lỗi, tháo driver để kiểm tra board điều khiển. Đo kiểm cụm IC thu phát truyền thông (ví dụ: các dòng chip MAX485, transceiver RS-422/485).
Nếu phát hiện chip chết do chập điện, tiến hành khò thay thế IC mới, kiểm tra các diode bảo vệ xung quanh.
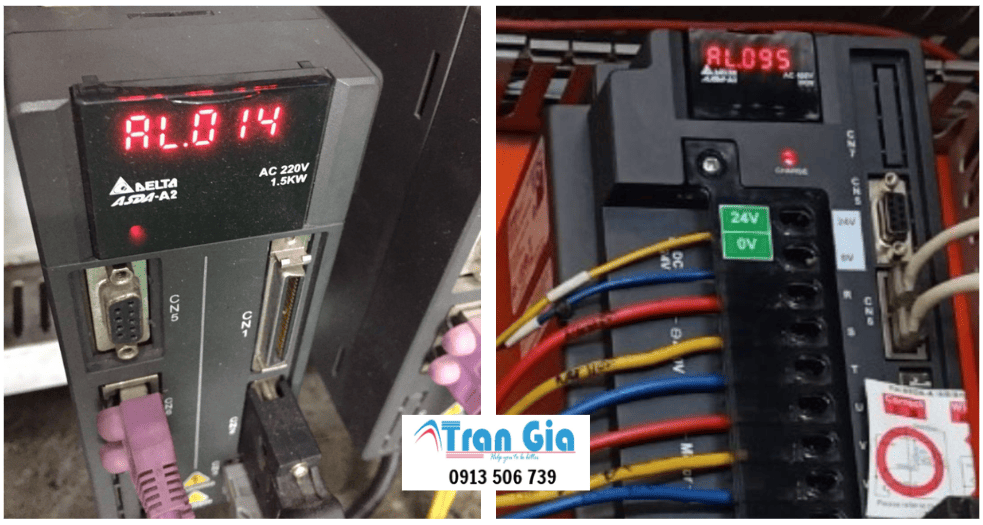
Sửa Servo Delta Lỗi AL001 & AL006: Phân Biệt Và Quy Trình Xử Lý Cho Dân Kỹ Thuật
Trong quá trình vận hành dòng servo Delta (ASDA-B2, A2, B3, A3), AL001 và AL006 là hai mã lỗi khiến anh em bảo trì đau đầu nhất. Cả hai đều liên quan đến dòng điện, nhưng một bên là “sự cố dòng điện tức thời” (Phần cứng/Ngắn mạch) và một bên là “quá sức chịu đựng của động cơ” (Cơ khí/Cài đặt).
1. Lỗi AL001 – Overcurrent (Quá dòng dòng điện)
Khi Driver báo AL001, nghĩa là dòng điện đầu ra cấp cho motor đã vượt quá giới hạn an toàn của Driver (thường lớn hơn 1.5 đến 2 lần dòng định mức tức thời).
Các nguyên nhân cốt lõi:
-
Ngắn mạch đầu ra: Dây động lực (U, V, W) bị chạm chập nhau hoặc rò rỉ điện ra vỏ motor (chạm mass).
-
Chết công suất (IGBT): Khối công suất bên trong Driver bị chập (ngắn mạch chân C-E).
-
Cài đặt sai thông số Parameter: Thông số kiểm soát dòng điện hoặc thời gian tăng/giảm tốc quá ngắn.
Quy trình xử lý lỗi AL001:
Tắt nguồn, rút giắc động lực (U, V, W) ra khỏi Driver. Dùng đồng hồ vạn năng đo thang điện trở giữa các cặp U-V, V-W, W-U của motor xem có đều nhau không (thường rất nhỏ, khoảng vài Ohm). Đo tiếp các chân này với vỏ motor xem có bị chạm mass không.
Bật nguồn Driver lên khi không cắm giắc U, V, W.
-
Nếu vừa bật nguồn lên hoặc vừa kích ON Servo đã báo AL001 ngay $\rightarrow$ Chắc chắn chết IGBT hoặc mạch nhận biết dòng (Op-amp, nấc trở shunt) trên board công suất.
-
Nếu Driver không báo lỗi nữa $\rightarrow$ Lỗi nằm ở Motor hoặc dây cáp.
Nếu xác định hỏng Driver, tháo máy đo module IGBT. Thay thế IGBT mới nếu bị đánh thủng. Đồng thời phải kiểm tra kỹ mạch kích (Gate Drive) gồm các con điện trở kích, diode và IC opto cách ly (ví dụ dòng TLP250, HCPL-3120…) trước khi đóng IGBT mới vào, tránh tình trạng nổ lại.
2. Lỗi AL006 – Overload (Quá tải động cơ)
Khác với AL001, lỗi AL006 xuất hiện khi motor phải gồng gánh một lực cơ khí quá nặng liên tục trong một khoảng thời gian dài, vượt quá đường đặc tính nhiệt của servo.
Các nguyên nhân cốt lõi:
-
Kẹt cơ khí: Bạc đạn, thanh răng, trục vít me bị khô dầu, kẹt rác hoặc bị lệch tâm gây nặng tải.
-
Mất phanh (Brake): Motor có thắng từ nhưng nguồn 24V cấp cho thắng bị mất, khiến motor vừa chạy vừa bị phanh hãm lại.
-
Gain Tuning kém: Các thông số vòng vị trí, vòng tốc độ (nhóm P2-00, P2-04…) cài đặt không tối ưu gây hiện tượng giật, rung lắc liên tục dẫn đến quá tải.
Quy trình xử lý lỗi AL006:
Tắt máy, dùng tay quay thử trục vít me hoặc khớp nối xem có mượt mà không. Nếu thấy nặng hoặc khựng, cần bảo trì lại phần cơ khí của máy.
Với motor có phanh (loại đuôi dài), kiểm tra xem khi Servo ON thì phanh đã được cấp nguồn 24VDC để mở chưa. Nghe xem có tiếng “tạch” mở phanh khi kích chạy hay không.
Nếu cơ khí tốt, tiến hành Auto-Tuning lại để Driver tự tính toán momen tải. Nếu cần thiết, tăng thời gian tăng/giảm tốc (P1-34, P1-35) để giảm tải cho motor lúc khởi động. Kiểm tra thông số P0-02 (Hiển thị phần trăm tải thực tế) xem lúc máy chạy bình thường tải chiếm bao nhiêu %.
Hướng Dẫn Kỹ Thuật: Cách Backup Và Restore Parameter Servo Delta Từ A – Z
Khi một Driver Servo Delta trong dây chuyền bị cháy nổ hoặc hư hỏng nặng cần thay thế, việc thiết lập lại hàng trăm thông số (Parameter) từ đầu là điều bất khả thi nếu không có file backup.
Là một kỹ sư bảo trì, bạn cần nắm rõ quy trình 2 cách sao lưu và nạp lại thông số dưới đây: Sử dụng phần mềm chuyên dụng ASDA-Soft và thực hiện thủ công bằng Màn hình bàn phím (Digital Keypad).
CÁCH 1: Sao lưu và Nạp bằng phần mềm ASDA-Soft (Khuyên dùng)
Đây là cách nhanh nhất, trực quan nhất và giúp bạn lưu trữ được file .par hoặc .txt trên máy tính để dùng lâu dài.
1. Chuẩn bị công cụ:
-
Máy tính đã cài đặt phần mềm ASDA-Soft (Phiên bản phù hợp với dòng Servo như V5 cho dòng A2/B2, hoặc V6 cho dòng A3/B3).
-
Cáp kết nối: Cáp USB chuẩn Mini-B (đối với dòng A2, B2) hoặc cáp USB-C/Cáp mạng (đối với dòng đời mới).
2. Quy trình thực hiện:
Cắm cáp kết nối từ máy tính vào cổng CN5 của Driver. Mở phần mềm ASDA-Soft, chọn mục Communication Setting. Chọn đúng cổng COM (kiểm tra trong Device Manager) và nhấn Connect để phần mềm nhận diện Driver.
Trên giao diện phần mềm, tìm và chọn mục Parameter Editor.
-
Nhấp vào biểu tượng Read Architecture (hoặc nút Read All) để phần mềm kéo toàn bộ thông số từ bộ nhớ EEPROM của Servo lên máy tính.
-
Sau khi đọc xong, chọn File $\rightarrow$ Save As để lưu lại file thông số dưới định dạng file của Delta vào máy tính.
Khi cần thay Driver mới cùng loại: Kết nối máy tính với Driver mới $\rightarrow$ Chọn File $\rightarrow$ Open để mở file backup đã lưu.
-
Nhấn nút Write All (hoặc Download) để đổ toàn bộ thông số vào Driver mới.
-
Sau khi nạp xong, nhấn Write EEPROM để lưu cấu hình vĩnh viễn (không bị mất khi tắt nguồn). Tắt nguồn Servo và bật lại để thông số mới có hiệu lực.
CÁCH 2: Copy thông số thủ công bằng Màn hình hiển thị
Trong trường hợp đi sửa máy gấp ở công trường mà không mang theo máy tính hoặc cáp kết nối, bạn vẫn có thể “gỡ gạc” bằng cách chép thủ công các thông số cốt lõi.
1. Các nhóm thông số bắt buộc phải ghi lại:
Đối với Servo Delta, bạn không cần chép hết tất cả thông số mà chỉ cần tập trung vào 4 nhóm “sống còn” sau:
-
Nhóm điều khiển (P1-01): Xác định Servo chạy chế độ gì (Vị trí – PT, Tốc độ – S, hay Torque – T).
-
Nhóm truyền thông (P3-00 đến P3-02): Địa chỉ, Baud rate để kết nối với PLC.
-
Nhóm tỉ số truyền (P1-44 và P1-45): Hộp số điện tử (Electronic Gear Ratio) để máy chạy đúng kích thước thực tế.
-
Nhóm cấu hình chân vật lý (P2-10 đến P2-22): Định nghĩa chức năng cho các chân Input (DI) và Output (DO) như chân Servo ON, chân Limit, chân Alarms…
2. Thao tác trên nút nhấn của Driver:
-
Nhấn nút MODE để chuyển sang chế độ hiển thị Parameter (ví dụ:
P0-00). -
Dùng các phím mũi tên LÊN/XUỐNG/SANG NGANG để tìm đến đúng mã thông số cần xem.
-
Nhấn SET để xem giá trị bên trong, ghi lại ra sổ tay.
-
Khi sang Driver mới, làm ngược lại: Tìm đến mã thông số $\rightarrow$ Nhấn SET $\rightarrow$ Thay đổi giá trị bằng mũi tên $\rightarrow$ Nhấn SET để lưu.
3. Những lưu ý “Xương máu” khi sao lưu thông số
Khác phiên bản phần cứng: Tuyệt đối không nạp file parameter của dòng Servo này sang dòng Servo khác (Ví dụ: Lấy file của ASDA-B2 nạp cho ASDA-B3). Việc này sẽ gây xung đột phần mềm và Driver sẽ báo lỗi cấu hình hệ thống ngay lập tức.
Lỗi Servo ON: Sau khi nạp thông số (Restore) sang Driver mới, nếu kích chạy mà trục không nhúc nhích, hãy kiểm tra lại thông số P2-10 (Chân DI1). Thường mặc định của nhà sản xuất là kích hoạt mức thấp, bạn cần chỉnh lại cho đúng trạng thái thường đóng (NC) hoặc thường mở (NO) tùy theo tủ điện của máy.
Xóa sạch lỗi trước khi backup: Đảm bảo Driver hiện tại không ở trạng thái báo lỗi nghiêm trọng khi bạn thực hiện quá trình Read dữ liệu để tránh file lưu bị lỗi định dạng.
TRAN GIA Automation chúng tôi chuyên cung cấp Servo bảo hành 12 tháng. Và cũng là Chẩn Đoán Khung Dữ Liệu Lỗi Bị Khúc Xạ Gây Ngắt Chuỗi Truyền Thông Modbus/CANopen Trên Servo Delta Và Quy Trình Khắc Phục 4 Bước với đội ngũ nhân viên kỹ thuật có kinh nghiệm lâu năm trong lĩnh vực tự động hóa. Chúng tôi cam kết sẽ đem lại cho quý khách một trải nghiệm tốt về mọi dịch vụ tại công ty chúng tôi. Giá cả phải chăng khi và bảo hành tận tình khi sửa chữa màn hình hmi và nhận lại thiết bị trong thời gian nhanh nhất.
Quy trình Servo tại TRAN GIA AUTOMATION Chẩn Đoán Khung Dữ Liệu Lỗi Bị Khúc Xạ Gây Ngắt Chuỗi Truyền Thông Modbus/CANopen Trên Servo Delta Và Quy Trình Khắc Phục 4 Bước
Bước 1: Tiếp nhận thông tin thiết bị từ quý khách hàng.
Bước 2: Kiểm tra thiết bị thông qua nhân viên kỹ thuật sẽ vệ sinh thiết bị. Tiến hành kiểm tra lỗi và nguyên nhân lỗi của thiết bị.
Bước 3: Báo cáo lại cho khách hàng về mức độ hư hại của thiết bị. Báo giá và chờ khách hàng duyệt giá.
Bước 4: Tiến hành sửa chữa thay thế các linh phụ kiện hàng chính hãng cho thiết bị. chạy thử và test lại lỗi.
Bước 5: Bàn giao thiết bị và đi kèm các chính sách bảo hành dành cho quý khách hàng.

Vì sao chọn TRAN GIA AUTOMATION Chẩn Đoán Khung Dữ Liệu Lỗi Bị Khúc Xạ Gây Ngắt Chuỗi Truyền Thông Modbus/CANopen Trên Servo Delta Và Quy Trình Khắc Phục 4 Bước
- Đội ngũ kỹ sư đông, giàu kinh nghiệm trong lĩnh vực tự động hóa.
- Tư vấn 24/7 thông qua số HOTLINE: 0913 506 739.
- TRAN GIA chính là nhà nhập khẩu trực tiếp linh kiện, Phụ kiện chính hãng uy tín 100%.
- Kho linh kiện lớn, đối với những linh kiện tiêu chuẩn – chính hãng luôn luôn có sẵn để phục vụ quý khách.
- Bảo hành sửa chữa trong vòng 3 tháng
– Các khu vực chúng tôi cung cấp servo: Thành phố Hồ Chí Minh, Long An, Bình Dương, Bình Phước, Bà Rịa-Vũng Tàu, Tây Ninh, Tiền Giang, Tp. Cần Thơ, Sóc Trăng, Bến Tre, An Giang, Đồng Tháp, Kiên Giang, Vĩnh Long, Trà Vinh,…
– Dịch vụ sửa servo : Tân Phú, Tân Bình, Gò Vấp, Quận 1, Quận 3, Thủ Đức, Quận 5, Quận 6, Bình Tân, Phú Nhuận, chợ Nhật Tảo, chợ Dân Sinh, KCN Thuận Đạo, KCN Tân Bình, KCN Vĩnh Lộc, KCN Lê Minh Xuân, KCN Mỹ Phước 1, KCN Mỹ Phước 2, KCN Mỹ Phước 3, KCN Sóng Thần, KCN Linh Trung, KCN Hiệp Phước, KCX Tân Thuận, KCN Tân Tạo, KCN Tân Phú Trung, KCN Tây Bắc Củ Chi, KCN Đông Nam, KCN Tân Phú Trung,…

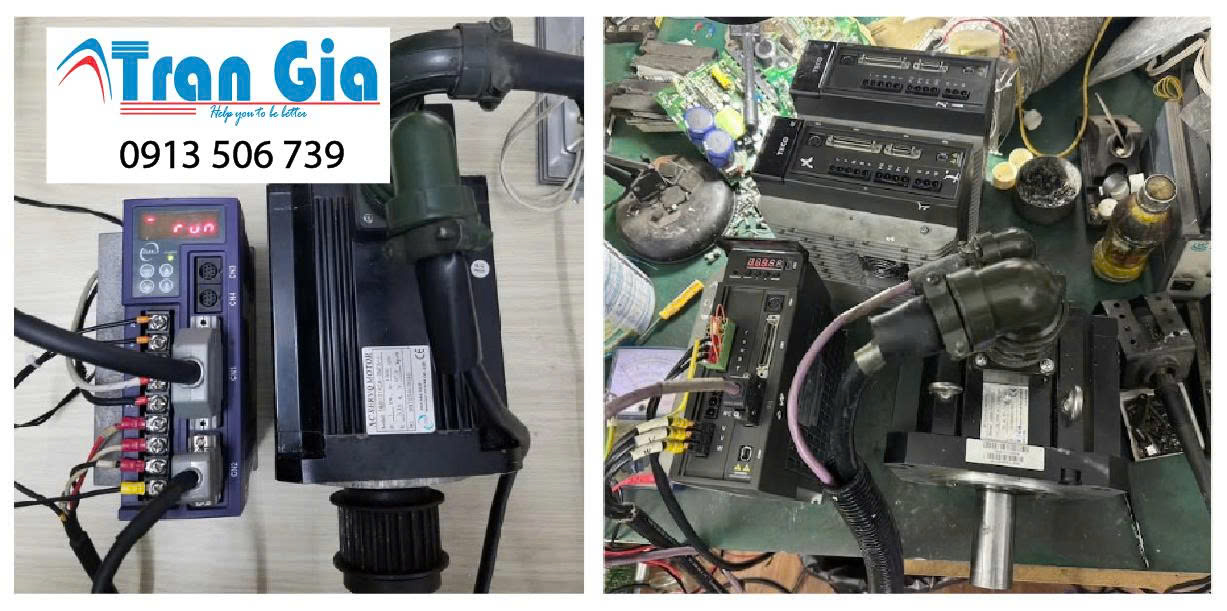
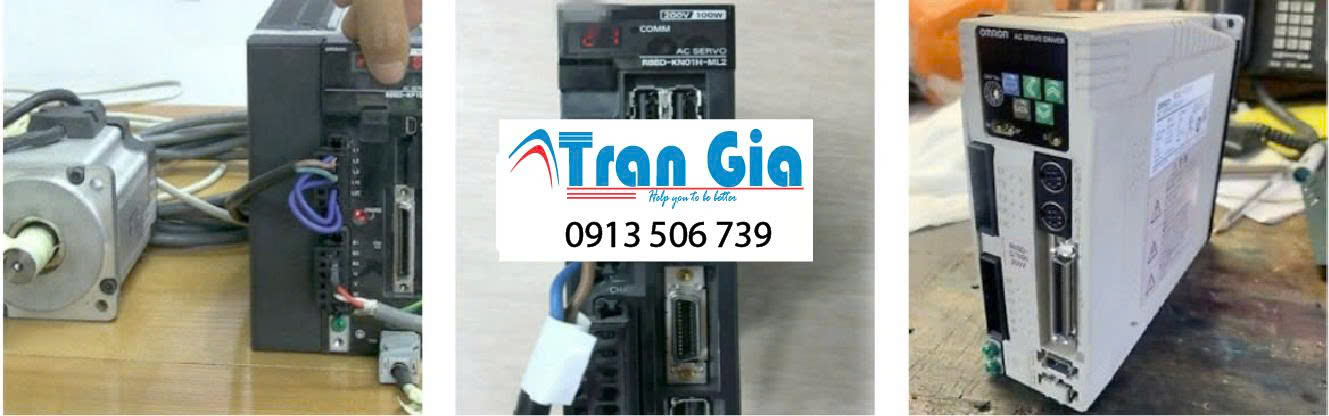
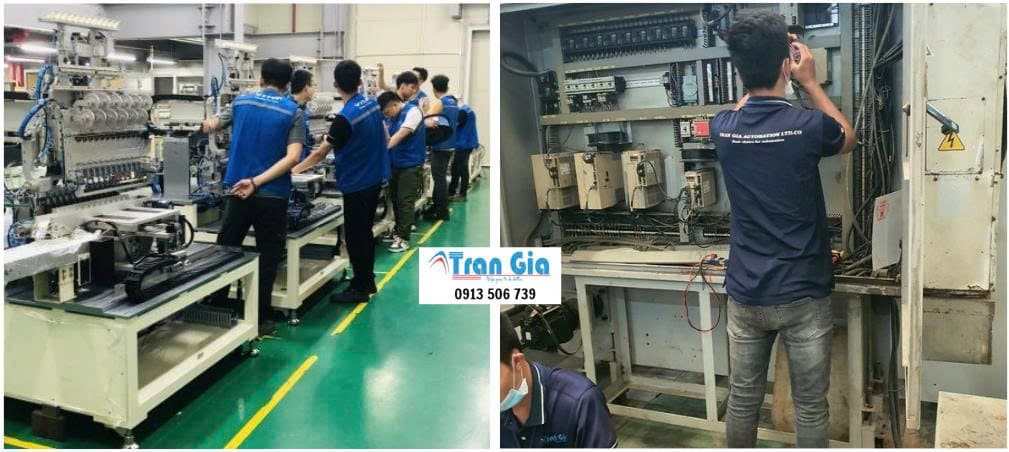
Hình ảnh một số Servo đang được sửa chữa tại TRAN GIA Automation











Đánh giá
Chưa có đánh giá nào.