


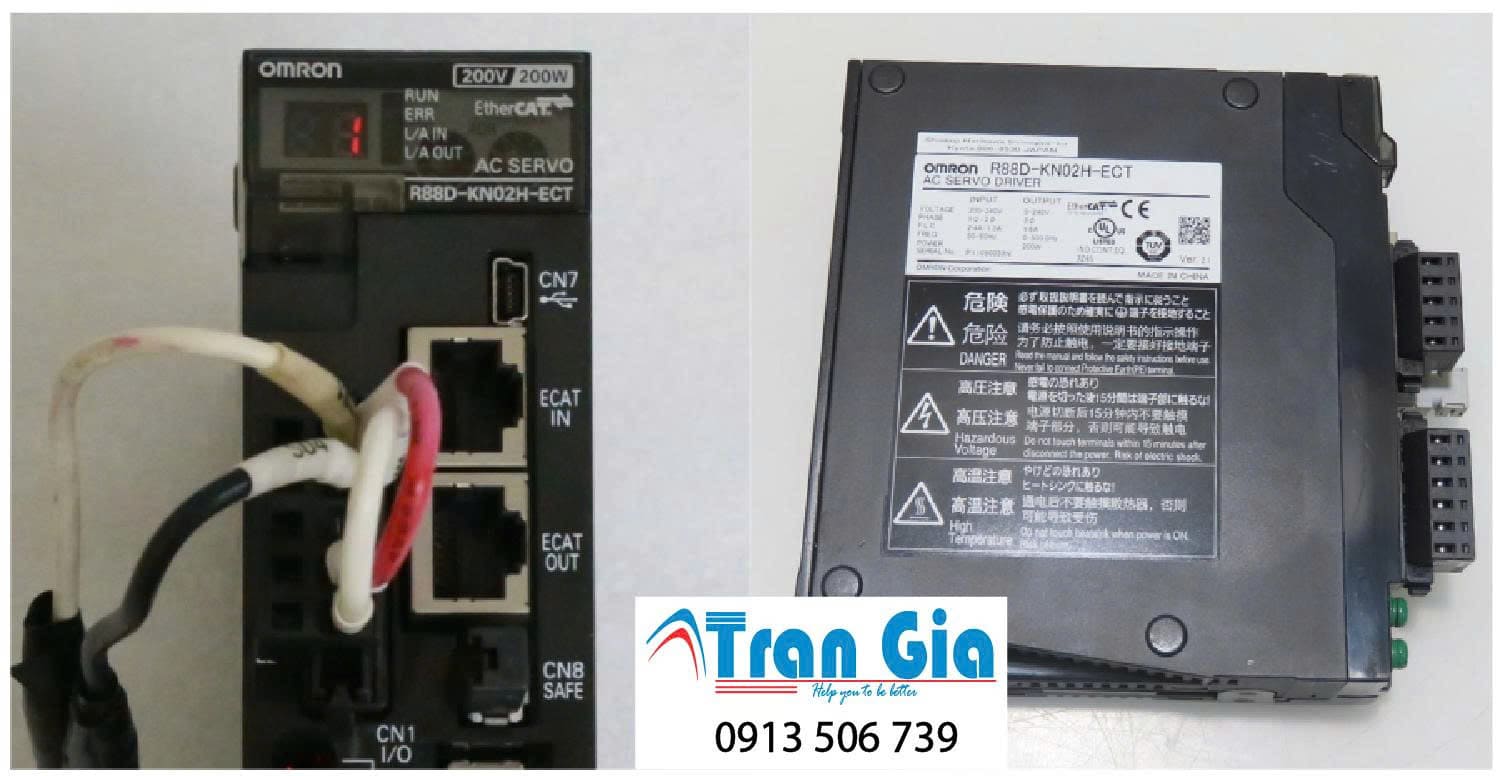
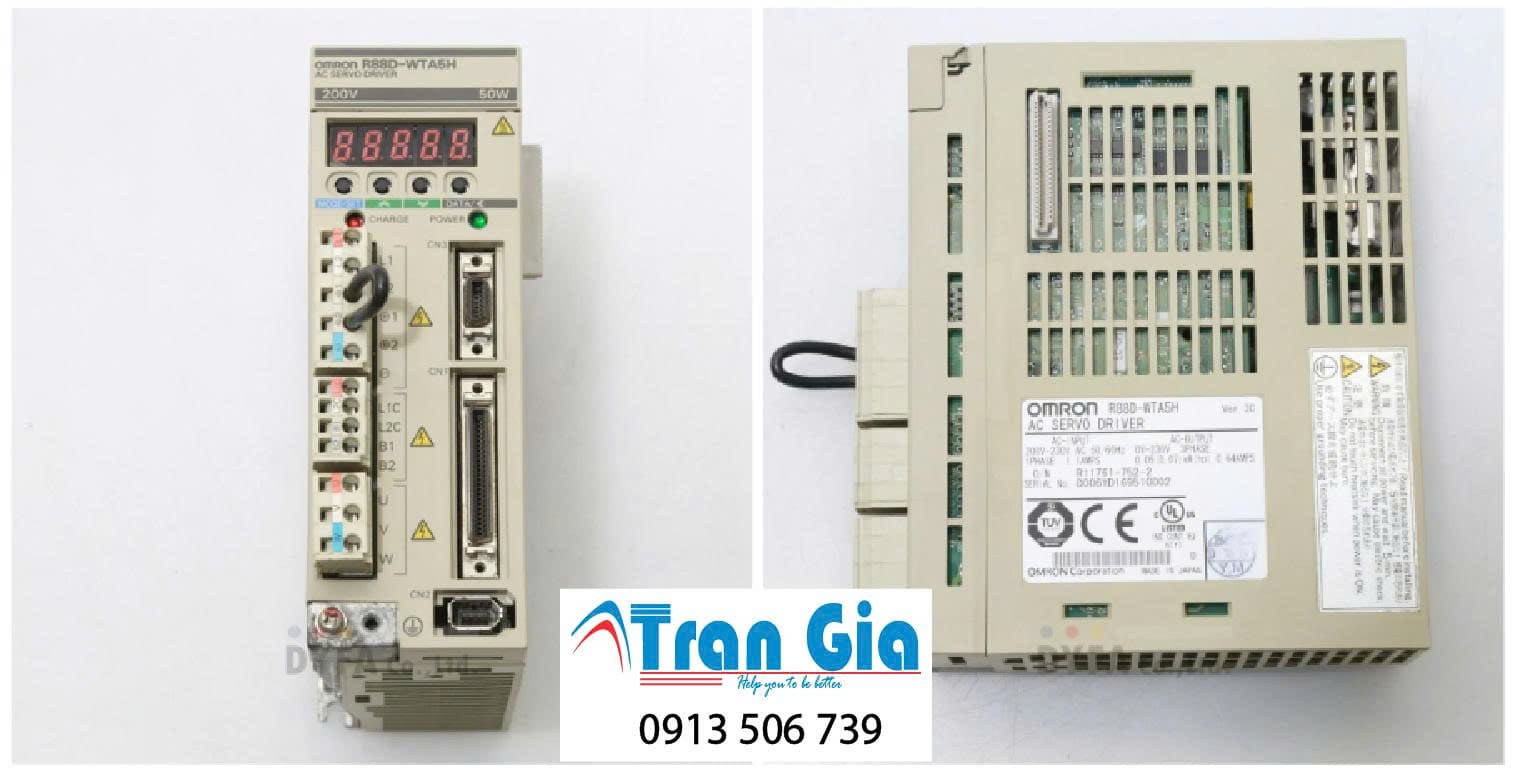
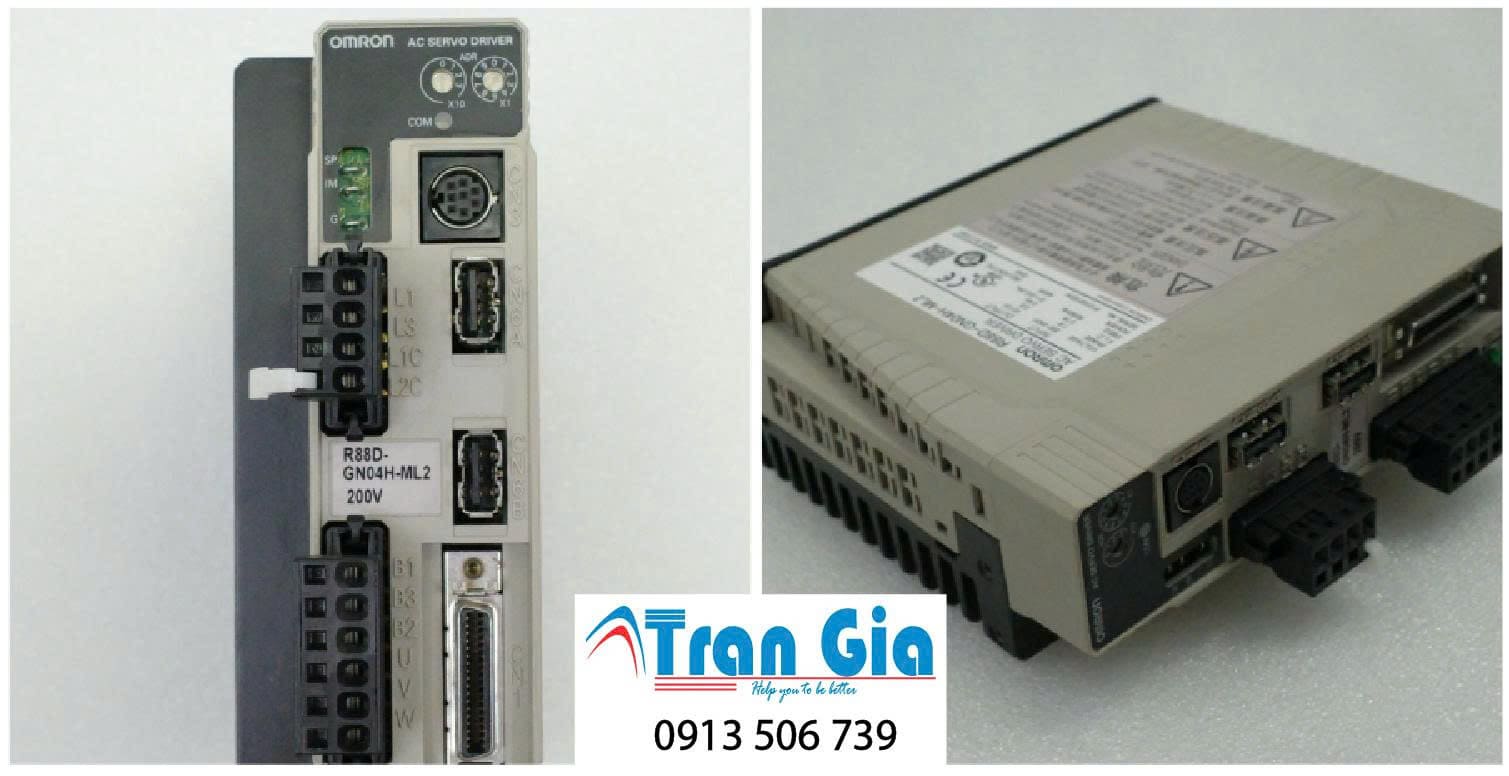


Mô tả sản phẩm
Sửa Lỗi Mất Xung Encoder Và Kỹ Thuật Căn Chỉnh Góc Kích Từ Tính (Pole Alignment) Trên AC Servo
Nếu tầng nghịch lưu IGBT được ví như “cơ bắp” thì hệ thống cảm biến mã hóa vòng quay (Encoder) chính là “đôi mắt” của động cơ Servo. Hệ thống này liên tục gửi các chuỗi xung điện áp vuông hoặc các khung dữ liệu nối tiếp (Serial Data) tốc độ cao về Driver để báo cáo chính xác vị trí và vận tốc của Rotor từng micro-giây.
Nếu đường truyền tín hiệu này bị nhiễu, đứt dây ngầm, hoặc đĩa quang bị bẩn, Driver sẽ lập tức mất phương hướng. Để tránh hiện tượng động cơ mất kiểm soát tự quay tăng tốc vô hạn (Runaway), Driver sẽ ngắt lực và dập các mã lỗi: F07452 (LR: Encoder fault) trên Siemens, AL011 (Encoder feedback error) trên Delta, hoặc Mã 319 (APCC Hardware Error) trên Fanuc.
1. Bản chất phần cứng: Mạch vi sai RS-422, Chip nhớ EEPROM và Hiện tượng lệch pha từ tính
-
Sự suy hao của cặp dòng thu phát vi sai (Differential Line Driver Failure): Để chống nhiễu trên đường truyền dài, các dòng Encoder Servo luôn sử dụng chuẩn truyền dẫn vi sai RS-422 (
A+vàA-,B+vàB-). Tín hiệu được tính bằng hiệu điện áp giữa hai dây. Khi IC thu phát vi sai (thường là dòng họAM26LS31hoặcAM26LS32) trên bo mạch Driver bị suy hao hoặc cháy chập chân ngõ vào do tĩnh điện, biên độ điện áp xung vuông bị méo dạng, khiến bộ xử lý không thể đọc được dữ liệu, dập lỗiAL011. -
Sự lệch hướng góc kích dòng góc pha (Commutation Angle Shift): Động cơ Servo đồng bộ nam châm vĩnh cửu (PMSM) bắt buộc phải biết chính xác vị trí của cực từ Rotor ngay khi vừa bật nguồn để bơm dòng điện Stator vào đúng góc pha $90^\circ$ điện, tạo ra mô-men quay lớn nhất. Góc lệch này được calib và nạp trực tiếp vào chip nhớ EEPROM hoặc Flash nằm bên trong Encoder. Nếu thợ cơ khí tự ý tháo rã Encoder ra vệ sinh mà không đánh dấu, góc kích từ tính này bị lệch đi. Khi cấp điện, motor sẽ bị giật mạnh, rú dòng hoặc báo lỗi quá dòng lập tức vì Driver bơm sai góc pha.
2. Quy Trình 4 Bước Cô Lập Lỗi Encoder Và Đồng Bộ Lại Góc Từ Tính Mô-Tơ
• Khi hệ thống báo lỗi mất tín hiệu Encoder, lập tức tắt nguồn, dùng vạn năng đo thông mạch từ giắc cắm CN2 trên Driver ra tận đuôi mô-tơ để đảm bảo không bị đứt ngầm các dây truyền thông.
• Đo điện áp nguồn nuôi ghim tại chân Encoder khi đang cắm tải. Điện áp chuẩn bắt buộc phải đạt từ $4.95\text{VDC} – 5.15\text{VDC}$. Nếu sụt xuống dưới $4.75\text{V}$ do cáp quá dài hoặc bo nguồn Driver suy hao, chip xử lý của Encoder sẽ tự động ngừng hoạt động ngắt giao tiếp.
• Cấp nguồn nuôi cho Driver, xoay nhẹ trục motor bằng tay. Sử dụng dao động ký (Oscilloscope) đo trực tiếp tại các chân nhận tín hiệu A+, A-, B+, B- trên bo mạch Driver.
• Dạng sóng thu được bắt buộc phải là Xung vuông sắc cạnh, đối xứng hoàn hảo, biên độ dao động phẳng đạt từ $2.5\text{V} – 5\text{V}$. Nếu sóng bị bo tròn góc, bị mất hẳn một pha vi sai hoặc xuất hiện các gai nhiễu điện từ trường cao tần, tiến hành thay thế ngay IC đệm thu phát vi sai dán trên bo mạch.
• Trường hợp tháo rã Encoder làm mất góc từ, bắt buộc phải căn chỉnh lại. Cấp một nguồn dòng một chiều giới hạn dòng điện (khoảng $2\text{A} – 5\text{A}$) đi vào pha U (Nối nguồn Dương) và đi ra đồng thời ở 2 pha V, W (Nối nguồn Âm).
• Dòng điện này sẽ tạo ra một lực từ trường tĩnh ghim chặt khóa cứng Rotor cố định tại vị trí góc $0^\circ$ điện gốc từ tính tự nhiên. Lúc này, giữ nguyên trục motor không cho dịch chuyển, tiến hành xoay nhẹ vỏ bọc Encoder cho đến khi góc phát xung pha Z (hoặc góc tuyệt đối hiển thị trên phần mềm) trùng khớp về giá trị góc $0$, sau đó siết chặt các ốc hãm đĩa Encoder.
• Lắp ráp hoàn chỉnh động cơ, kết nối phần mềm cấu hình hệ thống trên máy tính. Kích hoạt lệnh chức năng Pole Position Identification (Dò vị trí cực từ tự động).
• Driver sẽ bơm các xung dòng nhỏ vào cuộn dây để tự kiểm tra và tinh chỉnh lại sai số góc pha vi mô còn sót lại, sau đó tự động ghi đè giá trị hiệu chuẩn này vào bộ nhớ của Driver. Lưu tham số và chạy thử tải, mô-tơ sẽ hoạt động êm ái, đạt hiệu suất mô-men xoắn cao nhất.
3. Khuyên Dùng Thực Chiến: Lỗi mất xung ảo do hiện tượng rò điện áp cao tần từ biến tần lân cận (EMI Crosstalk Interference)
🛠️ BÍ QUYẾT CHỐNG NHIỄU TÍN HIỆU TỪ CHUYÊN GIA TRUYỀN THÔNG SERVO:
Một pan bệnh cực kỳ “ma quái” và gây tốn nhiều thời gian của các kỹ sư bảo trì: Hệ thống máy chạy thử nghiệm ban đêm một mình thì hoạt động hoàn hảo, không báo lỗi. Nhưng đến ban ngày, khi toàn bộ nhà máy vào ca sản xuất, các bộ biến tần lớn của các máy bên cạnh bật lên chạy, thì bộ Servo lập tức sập lỗi F07452 hoặc AL011 (Mất xung Encoder) một cách ngẫu nhiên. Thay cả Encoder và cáp mới vẫn không hết bệnh.
Căn nguyên của hiện tượng nhiễu xuyên âm EMI:
Hiện tượng này hoàn toàn không phải do hỏng phần cứng của Encoder, mà do Nhiễu điện từ trường xuyên âm (Electromagnetic Interference – EMI). Khi các biến tần công suất lớn xung quanh băm xung cao tần PWM, chúng phóng ra không gian và máng cáp các sóng điện từ trường cường độ lớn.
Nếu cáp tín hiệu Encoder của Servo đi chung máng dây với cáp nguồn của biến tần, và lớp giáp chống nhiễu (Shielding) không được tiếp địa đúng cách, sóng nhiễu này sẽ cảm ứng trực tiếp xuyên qua vỏ cáp đè lên đường tín hiệu vi sai, tạo ra các xung nhiễu giả có biên độ lớn. Bộ xử lý của Driver thấy tần số xung vọt lên cao bất thường trong thời gian cực ngắn sẽ hiểu nhầm là lỗi phần cứng và khóa máy bảo vệ.
Giải pháp khắc phục dứt điểm:
-
Tiếp địa lớp giáp chống nhiễu dạng 360 độ (360-Degree Shield Grounding): Tuyệt đối không bện lớp lưới chống nhiễu của cáp Encoder thành một sợi dây mỏng (kiểu đuôi chuột) rồi đấu vào chân GND. Cách làm này vô tác dụng với nhiễu tần số cao. Bắt buộc phải lột vỏ nhựa cáp, dùng một vòng kẹp kim loại (Shield Clamp) ép chặt toàn bộ vòng tròn 360 độ của lớp lưới giáp trực tiếp lên vách bo kim loại tiếp địa của tủ điện hoặc vỏ giáp của giắc cắm Driver.
-
Lắp vòng từ khử nhiễu (Ferrite Core): Tiến hành quấn từ $2 – 3$ vòng sợi cáp tín hiệu Encoder đi qua một cục vòng từ Ferrite (Ferrite Core) đặt tại vị trí ngay trước khi cắm vào giắc
CN2của Driver. Vòng từ này đóng vai trò như một bộ lọc thông thấp tự nhiên, sẽ triệt tiêu hấp thụ toàn bộ các xung nhiễu cao tần ký sinh chạy trên vỏ cáp, gạn lọc giữ lại chuỗi xung sạch nguyên bản cho hệ thống thu phát dữ liệu.
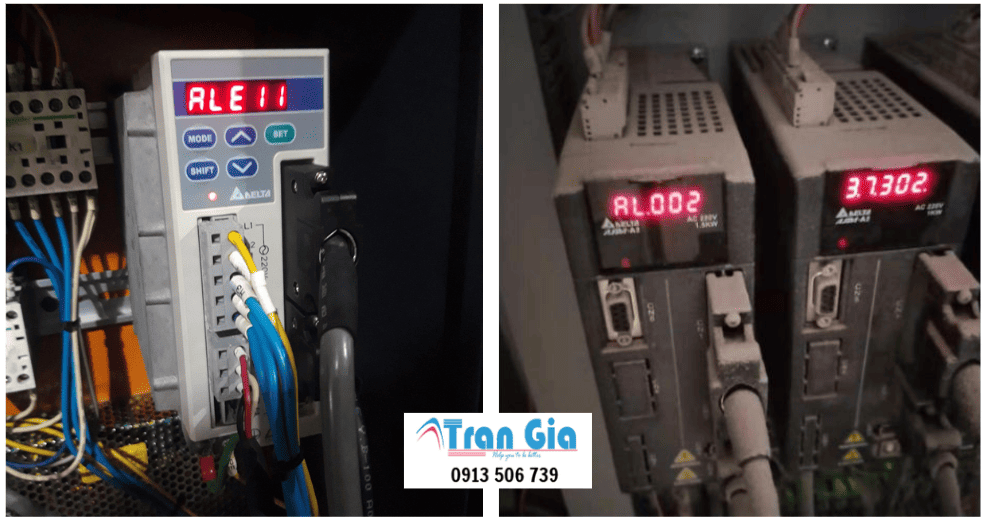
Khống Chế Mạng Truyền Thông: Sửa Lỗi Mất Kết Nối F01910 Và Kỹ Thuật Khắc Phục Lỗi Đồng Bộ Thời Gian Thực Trên Hệ Servo Mạng
Trong các dây chuyền sản xuất tự động hóa hiện đại sử dụng công nghệ điều khiển đa trục đồng bộ (như máy đóng gói robot Delta, dây chuyền in công nghiệp, máy CNC tốc độ cao), các lệnh điều khiển không còn truyền bằng điện áp tương tự Analog $\pm10\text{V}$ truyền thống. Thay vào đó, bộ điều khiển trung tâm (Master PLC) quản lý hàng chục Driver Servo (Slaves) thông qua các mạng Bus trường tốc độ cao như EtherCAT, Profinet (IRT), hoặc CANopen / DMCNET.
Khi trục truyền thông này bị gián đoạn dù chỉ là một vài mili-giây, toàn bộ dây chuyền sẽ lập tức kích hoạt lệnh dừng khẩn cấp để tránh va đập cơ khí, đồng thời dội các mã lỗi: F01910 (Fieldbus: Setpoint timeout) trên Siemens, AL022 (EtherCAT communication error) trên Delta, hoặc Mã 85 (Bus Communication Alarm) trên các hệ điều hành mạng.
1. Bản chất phần cứng: Tầng vật lý PHY, Bộ đóng gói dữ liệu và Hiện tượng trễ đồng bộ (Jitter)
-
Sự phá hủy điện áp dội của tầng vật lý vi mạch (PHY Chip Subsystem Failure): Tín hiệu mạng công nghiệp truyền đi dưới dạng các xung điện thế tần số siêu cao. Tại cổng RJ45 của mỗi Driver Servo đều có một con IC xử lý tầng vật lý (PHY Chip, ví dụ dòng họ
Intel/Realtek Industrial PHY). Khi tủ điện bị rò dòng xung sét từ lưới điện hoặc phóng điện hồ quang từ khởi động từ bên cạnh, điện áp cao sẽ đánh thủng các transistor vi mô trong chip PHY, làm tê liệt vĩnh viễn cổng mạng, gây ra lỗi mất kết nối toàn bộ các trục phía sau trên cấu trúc hạt chuỗi. -
Hiện tượng lệch pha thời gian thực (Clock Jitter): Các mạng điều khiển như EtherCAT hay Profinet IRT dựa trên cơ chế Đồng hồ phân tán (Distributed Clocks – DC) để đảm bảo tất cả các trục nhận lệnh và xuất dòng tại cùng một thời điểm với độ sai lệch dưới $1\mu\text{s}$. Nếu một Driver trong mạng có linh kiện thạch anh (Crystal Oscillator) bị già hóa do nhiệt độ, tần số dao động nội bộ bị trượt đi. Sự trượt này làm lệch pha nhịp đập dữ liệu (Jitter), khiến Driver không kịp bóc tách gói dữ liệu chỉ định từ Master, gây ra lỗi ngắt kết nối ảo ngẫu nhiên.
2. Quy Trình 4 Bước Cô Lập Sự Cố Mạng Và Khôi Phục Đường Truyền Truyền Thông Đa Trục
• Khi hệ thống sập mạng, không tắt nguồn máy. Quan sát trực tiếp hệ thống đèn LED tại cổng mạng của Driver.
• Nếu đèn Link tắt hẳn: Tầng vật lý mất kết nối hoàn toàn. Nếu đèn Run nhấp nháy xanh liên tục: Driver đang kẹt ở trạng thái khởi tạo (Pre-Operational), chưa thiết lập được vùng nhớ dữ liệu PDO với PLC. Nếu đèn Err sáng đỏ vững: Driver đang cấu hình sai địa chỉ Station ID hoặc sai tốc độ Baudrate so với cấu hình phần cứng trên Master.
• Đối với mạng RS-485 / CANopen, dùng vạn năng đo điện trở giữa 2 dây tín hiệu Data+ và Data-. Điện trở chuẩn tổng thể mạng phải đạt xấp xỉ $60\ \Omega$ (do 2 điện trở đầu cuối $120\ \Omega$ ở hai đầu mạng đấu song song). Nếu đo được $120\ \Omega$ hoặc vô cùng, mạng đã bị đứt quãng.
• Đối với mạng Ethernet công nghiệp (Profinet/EtherCAT), kiểm tra giắc cắm cáp. Bắt buộc phải sử dụng giắc cắm bọc kim loại (Shielded RJ45) và cáp mạng chuẩn vỏ xanh Cat5e/Cat6 SF/UTP có lớp lưới bện dày để triệt tiêu dòng nhiễu cảm ứng từ.
• Kết nối máy tính vào mạng thông qua một bộ chia mạng Hub/Switch. Sử dụng các công cụ phân tích gói tin mạng chuyên dụng (như phần mềm Wireshark) hoặc công cụ Diagnostic tích hợp trong phần mềm lập trình (như TIA Portal, TwinCAT).
• Quét dải địa chỉ MAC để kiểm tra xem Driver có phản hồi tín hiệu Ping hay không. Nếu Driver chập chờn xuất hiện rồi biến mất trên sơ đồ cấu trúc mạng (Network Topology Map), tiến hành thay thế bo mạch cổng truyền thông của Driver.
• Một lỗi rất hay gặp khi thay mới một Driver Servo cùng model nhưng khác phiên bản phần sụn (Firmware V1.0 lên V2.0): Cắm dây mạng báo Link tốt nhưng PLC không nhận thiết bị.
• Tiến hành lên trang chủ của hãng tải file mô tả cấu hình mới nhất (GSDML đối với Siemens hoặc ESI (XML) đối với EtherCAT). Tiến hành Import file này vào cấu hình phần cứng của Master PLC, cấu hình lại các phân vùng bộ nhớ dữ liệu đầu vào/đầu ra (Process Data Objects – PDO). Tiến hành biên dịch (Compile) và nạp lại toàn bộ chương trình phần cứng xuống PLC, hệ thống sẽ tự động bắt tay đồng bộ hóa 100%.
3. Khuyên Dùng Thực Chiến: Lỗi đứt mạng dây chuyền do cấu trúc sơ đồ cấu trúc mạng dạng chuỗi hạt không nối đất (Unbounded Daisy-Chain Floating Ground)
🛠️ BÍ QUYẾT ĐI DÂY MẠNG CHUYÊN NGHIỆP TỪ KỸ SƯ HỆ THỐNG ĐIỀU KHIỂN:
Trong các tủ điện điều khiển robot hoặc máy đóng gói chạy mạng EtherCAT, các Driver Servo thường được đấu nối theo sơ đồ hình chuỗi hạt Daisy-Chain (Mạng từ PLC ra cổng IN của Driver 1, từ cổng OUT Driver 1 ra cổng IN Driver 2…). Một hiện tượng cực kỳ đau đầu: Máy đang chạy tự nhiên Driver số 5 báo lỗi truyền thông, lập tức kéo theo toàn bộ các Driver phía sau từ số 6 đến số 10 đồng loạt báo lỗi mất kết nối và dừng máy hàng loạt. Kỹ thuật viên kiểm tra dây cáp mạng nối giữa Driver 4 và 5 thấy vẫn mới tinh, không hỏng.
Căn nguyên của hiện tượng tích tụ điện thế đất chênh lệch:
Bản chất của vấn đề nằm ở hiện tượng Chênh lệch điện thế đất (Ground Potential Difference) giữa vỏ của các Driver. Khi máng xích nhựa di chuyển, motor sinh dòng rò cao tần quay ngược về vỏ thép của Driver thông qua lớp giáp bảo vệ cáp lực.
Nếu tủ điện không được nối cọc đất tổng chuẩn công nghiệp, hoặc các Driver được gá trên thanh gá sắt bị sơn cách điện, dòng rò này không có đường thoát, nó sẽ tích tụ trên vỏ nhôm của Driver tạo thành một mức điện thế tĩnh điện cao. Khi điện thế này vượt quá ngưỡng chịu đựng, nó sẽ chọn con đường “ngắn nhất” để phóng điện: Phóng thẳng qua lớp giáp của giắc mạng RJ45, lao vào bo mạch cổng mạng của Driver để tìm đường về âm nguồn. Xung điện áp cao này phá vỡ cấu trúc dữ liệu của các gói tin truyền thông tại Driver số 5, gây ra lỗi rớt mạng cục bộ và làm treo toàn bộ nhánh mạng phía sau.
Giải pháp khắc phục dứt điểm:
-
Cạo sạch sơn gá bo mạch nối đất thanh đồng tổng: Khi lắp đặt Driver lên tấm gá kim loại của tủ điện, bắt buộc phải dùng giấy nhám cạo sạch lớp sơn tĩnh điện tại vị trí các lỗ bắt vít của Driver. Sử dụng dây đồng bện bản dẹt, bản rộng kết nối trực tiếp từ vít tiếp địa của từng Driver Servo về thanh đồng tiếp địa tổng (Ground Busbar) của tủ điện. Điện trở nối đất đo bằng đồng hồ chuyên dụng bắt buộc phải nhỏ hơn $4\ \Omega$.
-
Sử dụng bộ cách ly mạng quang (Industrial Ethernet Media Converter) cho các nhánh dài: Nếu khoảng cách kết nối mạng giữa tủ điều khiển trung tâm và cụm Servo nằm xa nhau trên $30\text{m}$ (ví dụ trên các hệ thống kho bãi thông minh, cầu trục dài), tuyệt đối không đi dây cáp mạng đồng trực tiếp dọc theo máng cáp lực. Hãy chuyển đổi tín hiệu mạng sang cáp sợi quang thông qua các bộ chuyển đổi quang điện công nghiệp. Cáp quang cách ly hoàn toàn về mặt điện từ, dập tắt 100% mọi nguy cơ lan truyền dòng nhiễu cao tần, giữ cho xung nhịp đồng bộ mạng ổn định tuyệt đối bất kể môi trường khắc nghiệt.

Khống Chế Năng Lượng Phản Hồi: Sửa Lỗi Quá Áp F00002 Và Kỹ Thuật Lắp Đặt Điện Trở HÃM XẢ Trên Hệ Servo Lực
Khi một động cơ Servo mang tải có quán tính lớn (như mâm quay tốc độ cao, lô cuộn thép, hoặc trục đứng mang tải nặng) nhận lệnh giảm tốc đột ngột hoặc phanh gấp, một hiện tượng vật lý ngược sẽ xảy ra: Động cơ biến thành một Máy phát điện (Generator).
Năng lượng động năng từ tải cơ khí sẽ đảo chiều, biến thành điện năng dọc theo cáp động lực bơm ngược trở lại Driver thông qua các diode chỉnh lưu, nạp trực tiếp vào dàn tụ lọc Bus DC. Nếu năng lượng phản hồi này quá lớn vượt quá khả năng lưu trữ của tụ, điện áp Bus DC sẽ vọt ngưỡng an toàn, Driver lập tức dập các mã lỗi bảo vệ: F00002 (DC link overvoltage) trên Siemens, AL002 (Overvoltage) trên Delta, hoặc Mã 400 (Overvoltage system alarm) trên Fanuc.
1. Bản chất phần cứng: Van bán dẫn Choper, Điện trở hãm động năng và Hiện tượng quá nhiệt điện áp
-
Sự phá hủy của van kích xả Choper (Braking Transistor / Chopper IGBT Failure): Để bảo vệ dàn tụ khỏi nổ áp, bên trong Driver luôn có một mạch giám sát gọi là Braking Chopper (Van xả). Khi áp Bus DC vọt lên ngưỡng nguy hiểm (khoảng $700\text{VDC}$ với hệ điện áp nguồn $380\text{V}$), chip xử lý sẽ kích mở con Transistor Choper này để mở đường cho toàn bộ dòng điện dư thừa chạy qua một con Điện trở hãm ngoại vi (Braking Resistor) nhằm đốt cháy năng lượng điện thành nhiệt năng tiêu tán ra môi trường. Nếu con Transistor Choper này bị đánh thủng mát (luôn mở) hoặc chết ngắt (không mở), mạch bảo vệ áp sẽ khóa xung và báo lỗi
AL002. -
Hiện tượng cháy đứt ngầm thanh điện trở hãm (Resistor Thermal Burnout): Điện trở hãm thường làm từ các thanh hợp kim nhôm hoặc gốm chịu nhiệt. Do phải gánh các cú sốc dòng điện cực lớn khi máy đảo chiều liên tục, nhiệt độ nội bộ của thanh điện trở có thể lên tới trên $200^\circ\text{C}$. Nếu chọn công suất Watt của điện trở quá nhỏ so với chu kỳ làm việc của máy, dây điện trở bên trong sẽ bị nóng chảy dẫn đến đứt ngầm. Mất tải tiêu thụ, năng lượng phản hồi dội ngược làm sập nguồn bảo vệ quá áp lập tức.
2. Quy Trình 4 Bước Cô Lập Lỗi Quá Áp Và Cấu Hình Khối Tiêu Tán Năng Lượng Tận Nơi
• Khi Driver sập lỗi F00002, ngắt điện tổng, chờ tụ xả hết áp. Rút dây kết nối điện trở hãm ra khỏi các chân cắm terminal (thường ký hiệu là P+ và B hoặc B1 và B2).
• Dùng đồng hồ vạn năng đo giá trị điện trở ($\Omega$). Đối chiếu với tài liệu kỹ thuật của hãng: Trị số ôm bắt buộc phải nằm trong dải cho phép của Driver (Ví dụ: Không được nhỏ hơn $40\ \Omega$ để tránh chập mạch Choper). Nếu đo thấy giá trị ôm bằng vô cùng ($\infty$), điện trở hãm đã bị đứt, cần thay mới.
• Kết nối đồng hồ đo vạn năng vào hai chân nguồn P+ và N- của Driver, chuyển sang chế độ đo áp DC và bật tính năng bắt đỉnh đồ thị (Max/Min hoặc Peak Capture).
• Cho máy vận hành chạy chu kỳ tự động. Quan sát kỹ thời điểm máy giảm tốc: Nếu điện áp tĩnh bình thường là $540\text{VDC}$ nhưng khi giảm tốc vọt thẳng lên trên $740\text{VDC}$ rồi sập lỗi, chứng tỏ van Choper bên trong Driver không kích mở hoặc xung điều khiển kích mở Choper bị mất. Tiến hành thay bo mạch lái hoặc thay cục điều khiển Choper ngoại vi.
• Nếu điện trở theo máy quá nhỏ dẫn đến lỗi quá nhiệt điện trở, tiến hành nâng cấp công suất tiêu tán (Watt). Công thức tính công suất điện trở hãm thực tế dựa trên chu kỳ làm việc:
• Tiến hành chọn điện trở nhôm đúc công nghiệp có trị số ôm ($\Omega$) bằng đúng thông số cũ nhưng tăng gấp đôi công suất Watt (Ví dụ từ $400\text{W}$ lên $1000\text{W}$). Lắp đặt điện trở ngoài tủ điện hoặc nơi thoáng gió, tránh xa các đường dây cáp tín hiệu để ngăn nhiệt độ tỏa ra làm chảy vỏ nhựa dây điện lân cận.
• Lắp đặt hoàn chỉnh, cấp nguồn cho Driver. Vào nhóm tham số cấu hình năng lượng (Ví dụ trên Delta là tham số P1-52 và P1-53). Nhập thông số giá trị điện trở ($\Omega$) và công suất ($W$) thực tế vừa lắp vào để Driver tính toán thuật toán bảo vệ nhiệt chính xác.
• Nếu cơ cấu cơ khí cho phép tăng thời gian giảm tốc, tiến hành đẩy tham số thời gian giảm tốc (Deceleration Time) lên cao hơn để giảm biên độ năng lượng phát điện dội về. Hoặc kích hoạt tính năng Vdc-max Controller (Bộ tự động kéo dài thời gian phanh khi áp Bus DC chạm ngưỡng) để Driver tự điều tiết tốc độ giảm tốc mượt mà, dập tắt lỗi quá áp ảo.
3. Khuyên Dùng Thực Thực Chiến: Thảm họa nổ nát van công suất Driver do đấu nối sai chân điện trở hãm (Mishandled Over-Current Chopper Short-Circuit)
🛠️ CẢNH BÁO SỐNG CÒN TỪ CHUYÊN GIA SỬA CHỮA PHẦN CỨNG INVERTER SERVO:
Đây là một tai nạn phần cứng nghiêm trọng nhất, thường xảy ra khi các thợ điện nhà xưởng tự ý đấu nối thêm điện trở hãm ngoài cho Driver Servo: Sau khi đấu nối xong xuôi, vừa nhấn nút bật nguồn tổng máy một cái, bên trong Driver phát ra một tiếng “ĐOÀNG” cực lớn kèm theo tia lửa điện phóng ra, khét lẹt. Driver nổ nát bét module công suất lực IGBT và bo mạch Driver rách tươm, không thể phục hồi được nữa.
Căn nguyên của hiện tượng ngắn mạch trực tiếp qua điện trở:
Tai nạn kinh điển này xuất phát từ lỗi Đấu sai sơ đồ chân terminal lực trên Driver. Trên các dòng Driver công suất lớn, các chân cắm cạnh nhau thường ký hiệu rất sát: P+, D, C, N-. Trong đó chân P+ và N- là hai cực Dương và Âm trực tiếp của dàn tụ lọc cao áp Bus DC (Điện áp luôn treo ở mức $540\text{V} – 600\text{V}$ dòng DC dòng lớn). Chân C mới là chân sau van Choper.
Do không đọc kỹ catalog sơ đồ mạch, người thợ đã đấu hai đầu dây của điện trở hãm vào thẳng hai chân P+ và N-. Khi bạn đóng điện lưới, dòng điện một chiều nghìn Ampe từ dàn tụ điện lực không đi qua bất kỳ một van bảo vệ nào mà lao thẳng trực tiếp qua thanh điện trở hãm. Thanh điện trở biến thành một dây chập mạch đoản mạch hóa tải, điện áp vọt dòng cực đại gây nổ nát cầu chì tổng và dòng điện hồ quang phá hủy đánh thủng toàn bộ các linh kiện bán dẫn xung quanh bo mạch Driver chỉ trong vòng vài phần triệu giây.
Giải pháp khắc phục dứt điểm:
-
Bắt buộc phải đọc sơ đồ đấu nối (Wiring Diagram) của đúng model máy: Tuyệt đối không đấu dây theo thói quen hoặc đoán mò dựa trên ký hiệu chữ cái cũ. Mỗi hãng có quy ước ký hiệu chân lực khác nhau hoàn toàn (Ví dụ: Mitsubishi ký hiệu chân điện trở là
PvàPR, Yaskawa ký hiệu làB1vàB2, Delta ký hiệu làP+vàB). Luôn dùng đồng hồ đo thang đo điện áp đo kiểm tra đảm bảo không có điện thế DC tồn tại giữa hai chân gá lắp điện trở khi Driver đang mở ngắt lệnh. -
Kiểm tra cách điện đất trước khi đóng nguồn: Sau khi đấu dây điện trở vào Driver, sử dụng đồng hồ vạn năng đo thang đo điện trở từ các đầu chân điện trở hãm ra vỏ tủ sắt. Điện trở bắt buộc phải đạt mức cô lập tuyệt đối (hiển thị
O.L). Nếu có giá trị ôm ra vỏ, thanh điện trở đã bị rò điện vỏ nhôm, nếu đóng điện sẽ gây chập nổ tầng lực hoặc giật điện nguy hiểm cho người vận hành máy.

Khống Chế Mạch Nghịch Lưu: Sửa Lỗi Lệch Pha F07805 Và Quy Trình Phục Hồi Bo Mạch Lái GATE DRIVE Trên AC Servo
Nếu chip vi xử lý trung tâm (DSP) là bộ não phát lệnh, thì Mạch lái tầng đệm (Gate Drive Circuit) chính là hệ thống dây thần kinh trực tiếp điều khiển đóng cắt các van công suất IGBT. Mạch lái này biến đổi các xung kích logic yếu chỉ vài mili-watt từ CPU thành các xung dòng điện có năng lượng lớn, cách ly tuyệt đối bằng linh kiện quang học để đóng ngắt các cực cổng (Gate) của IGBT ở tần số cao.
Khi một trong các nhánh mạch lái này bị lão hóa, mất nguồn phụ cách ly, hoặc xung kích bị méo dạng, Driver sẽ không thể bơm đều dòng điện $3$ pha ra động cơ. Hệ thống lập tức rơi vào trạng thái mất cân bằng lực cực đại, gây rung giật mạnh trục cơ khí và dập các mã lỗi: F07805 (Drive: Drive power unit fault) trên Siemens, AL003 (Motor output phase loss / Unbalance) trên Delta, hoặc Mã 231 (Inverter Circuit Fault) trên Fanuc.
1. Bản chất phần cứng: Opto cách ly tốc độ cao, Điện trở xả chân Gate và Sự lão hóa tụ hóa nguồn Driver
-
Sự suy hao độ nhạy của Opto quang cách ly (Optocoupler Degradation): Để bảo vệ mạch xử lý trung tâm không bị điện áp cao $380\text{V}$ đánh thủng, các xung kích pha luôn đi qua các IC quang cách ly tốc độ cao (như dòng họ
HCPL-3120,TLP250hoặc IC lái chuyên dụngACPL-332J). Sau nhiều năm hoạt động trong môi trường nhiệt độ cao của tủ điện, các đi-ốt phát quang nội bộ bên trong Opto bị suy giảm độ sáng. Hệ quả là xung kích đầu ra bị bo tròn góc, sụt biên độ điện áp, khiến IGBT không thể mở bão hòa hoàn toàn, sinh nhiệt nội bộ cực lớn và gây lỗi lệch pha. -
Chập đứt điện trở ghim áp chân Gate (Gate Resistor Burnout): Mỗi cực cổng của IGBT luôn được đấu nối tiếp qua một điện trở ghim dòng (thường từ $4.7\ \Omega – 47\ \Omega$) song song với một đi-ốt kích nhanh. Khi một van lực IGBT trong quá khứ từng bị chập nổ, điện áp cao từ chân
Collectorsẽ phóng ngược thẳng vào chânGate, thổi bay con điện trở dán này. Nếu thợ sửa chữa chỉ thay cụm IGBT mới mà bỏ quên không rà soát dàn điện trở đuôi mạch lái, khi đóng điện lại, IGBT mới sẽ lập tức bị kích mở sai nhịp và nổ tiếp lần hai.
2. Quy Trình 4 Bước Khảo Sát Tầng Nghịch Lưu Và Hồi Sinh Bo Mạch Lái Gate Drive
• Khi Driver báo lỗi AL003 hoặc F07805, tuyệt đối không cố gắng xóa lỗi để chạy thử lại. Rút toàn bộ giắc cắm động cơ U, V, W ra ngoài.
• Chuyển vạn năng sang nấc đo điện trở, đo kiểm tra độ cân bằng trở kháng giữa chân Gate (G) và chân Emitter (E) của cả 6 van IGBT (gồm 3 pha đỉnh và 3 pha đáy). Giá trị ôm tiêu chuẩn của các nhánh phải cân bằng tuyệt đối (thường dao động từ $1\text{k}\Omega – 10\text{k}\Omega$ tùy sơ đồ mạch thiết kế). Nếu một nhánh có trở kháng tụt xuống vài chục ôm, IC lái của nhánh đó đã bị chập vỡ.
• Mạch lái Gate Drive cho các van pha đỉnh bắt buộc phải sử dụng các nguồn cấp độc lập cách ly chéo nhau (thường là $+15\text{V}$ để mở và $-5\text{V}$ để khóa dứt khoát chân lực).
• Cấp nguồn điều khiển cho Driver (không cấp nguồn lực $380\text{V}$), dùng vạn năng đo trực tiếp trên các tụ hóa lọc nguồn của mạch lái. Nếu một nhánh bị mất áp nguồn $+15\text{V}$ do khô tụ hoặc chết diode ổn áp, nhánh đó sẽ không thể kích mở IGBT, gây ra pan bệnh mất pha ngõ ra trực tiếp.
• Đây là bước then chốt nhất. Kết nối máy dao động ký (Oscilloscope) chân mass vào cực Emitter và mũi đo vào cực Gate của van lực cần kiểm tra. Bật tính năng phát xung JOG tốc độ thấp trên Driver.
• Dạng sóng chuẩn thu được phải là Xung vuông sắc cạnh, có sườn lên và sườn xuống thẳng đứng, biên độ áp phải đạt mức mở $+15\text{V}$ và mức khóa $-5\text{V}$ ổn định. Nếu dạng sóng bị răng cưa, sụt áp đỉnh hoặc méo hình sin, tiến hành khò thay thế ngay IC quang Opto lái và dàn tụ hóa mồi xung quanh nhánh đó.
• Sau khi thay thế linh kiện lái, để an toàn tuyệt đối, chưa đấu nối motor. Hãy sử dụng 3 bóng đèn sợi đốt loại $60\text{W} – 220\text{V}$ đấu nối hình sao (Star Connection) vào 3 đầu ra U, V, W của Driver làm tải giả.
• Cho Driver xuất lệnh chạy JOG tốc độ rất thấp. Quan sát độ sáng của 3 bóng đèn: 3 đèn phải sáng đều, không bị nhấp nháy chớp giật. Nếu 3 đèn sáng cân bằng và Driver không nhảy lỗi, mạch lực đã được phục hồi hoàn toàn. Lúc này ngắt nguồn, đấu nối cáp motor thực tế vào và cho máy chạy thử tải nặng.
3. Khuyên Dùng Thực Chiến: Thảm họa gãy vỡ trục cơ khí do hiện tượng đứt một pha ngầm bên trong cuộn dây Stator (Stator Winding Open-Circuit Shock)
🛠️ BÍ QUYẾT PHÒNG NGỪA SỰ CỐ TỪ KỸ SƯ GIÀU KINH NGHIỆM LÂM SÀNG:
Một hiện tượng cực kỳ nguy hiểm có thể phá hủy vỡ nát toàn bộ hệ thống cơ khí chính xác: Máy đang chạy tự động tốc độ cao bình thường, bỗng nhiên nghe một tiếng “RẦM” như búa tạ giáng vào bàn máy, Driver sập lỗi ngắt lực ngay lập tức. Sau cú va đập đó, thanh vít me bị cong vẹo, gối đỡ bi bị nứt vỡ. Kiểm tra phần cứng bo mạch Driver thấy tất cả linh kiện, IGBT và mạch lái đều nguyên vẹn, không hỏng.
Căn nguyên của hiện tượng mất đối xứng lực xung kích đột ngột:
Thủ phạm thực sự của tai nạn kinh hoàng này không nằm ở Driver, mà nằm ở bên trong Cuộn dây Stator của động cơ Servo bị đứt một pha ngầm do hiện tượng mỏi đồng hoặc phóng điện hồ quang nội bộ. Khi động cơ đang chạy tải nặng và quay tốc độ cao, một pha (ví dụ pha W) đột ngột bị đứt rời ra do vết nứt cơ học tích lũy lâu ngày.
Ngay tại mili-giây mất pha đó, từ trường xoay của Stator lập tức bị biến dạng hoàn toàn, không còn là từ trường quay tròn mượt mà mà biến thành một từ trường đập mạch dao động tuyến tính dữ dội. Lực điện từ sinh ra không còn kéo motor quay mà giật giật giật giật giật giật xoắn trục qua lại với tần số của lưới điện. Lực xoắn đảo chiều cực đại và đột ngột này (Torque Shock) tạo ra một cú đập cơ khí khổng lồ, truyền thẳng năng lượng phá hủy ra cơ cấu vít me và khớp nối trước khi Driver kịp nhận biết dòng dòng lệch để dập lỗi khóa máy bảo vệ.
Giải pháp khắc phục dứt điểm:
Đo kiểm tra điện trở cân bằng cuộn dây định kỳ bằng đồng hồ mili-ôm: Không dùng đồng hồ vạn năng thông thường để đo cuộn dây Servo vì điện trở của chúng cực nhỏ (thường chỉ vài phần mười ôm). Bắt buộc phải sử dụng Đồng hồ đo nội trở chuyên dụng (Milliohm Meter) hoặc cầu đo điện trở để đo độ cân bằng giữa 3 cặp chân
U-V,V-W,W-U. Độ lệch điện trở giữa các pha bắt buộc phải nhỏ hơn $1\%$. Nếu độ lệch vượt ngưỡng, cuộn dây đã bị om hoặc chạm chập vòng ngầm, phải mang motor đi quấn lại ngay.Đo kiểm tra độ cách điện đất bằng đồng hồ Mega-ôm (Megohmmeter): Sử dụng đồng hồ đo cách điện Megger, bật nấc áp thử nghiệm $1000\text{VDC}$ để đo độ cách điện giữa các đầu dây pha
U, V, Wra vỏ sắt của motor. Điện trở cách điện tiêu chuẩn bắt buộc phải đạt trên $10\text{M}\Omega$. Nếu điện trở cách điện sụt xuống dưới $1\text{M}\Omega$, môi trường bên trong động cơ đã bị nhiễm ẩm bẩn, cuộn dây có nguy cơ phóng điện ra vỏ gây cháy nổ tầng lực Driver bất cứ lúc nào.
TRAN GIA Automation chúng tôi chuyên cung cấp Servo bảo hành 12 tháng. Và cũng là Phân Tích Nguyên Nhân Và Quy Trình 4 Bước Phục Hồi Bo Mạch Driver Delta Khi Gặp Sự Cố Quá Tải Biến Tần với đội ngũ nhân viên kỹ thuật có kinh nghiệm lâu năm trong lĩnh vực tự động hóa. Chúng tôi cam kết sẽ đem lại cho quý khách một trải nghiệm tốt về mọi dịch vụ tại công ty chúng tôi. Giá cả phải chăng khi và bảo hành tận tình khi sửa chữa màn hình hmi và nhận lại thiết bị trong thời gian nhanh nhất.
Quy trình Servo tại TRAN GIA AUTOMATION Phân Tích Nguyên Nhân Và Quy Trình 4 Bước Phục Hồi Bo Mạch Driver Delta Khi Gặp Sự Cố Quá Tải Biến Tần
Bước 1: Tiếp nhận thông tin thiết bị từ quý khách hàng.
Bước 2: Kiểm tra thiết bị thông qua nhân viên kỹ thuật sẽ vệ sinh thiết bị. Tiến hành kiểm tra lỗi và nguyên nhân lỗi của thiết bị.
Bước 3: Báo cáo lại cho khách hàng về mức độ hư hại của thiết bị. Báo giá và chờ khách hàng duyệt giá.
Bước 4: Tiến hành sửa chữa thay thế các linh phụ kiện hàng chính hãng cho thiết bị. chạy thử và test lại lỗi.
Bước 5: Bàn giao thiết bị và đi kèm các chính sách bảo hành dành cho quý khách hàng.

Vì sao chọn TRAN GIA AUTOMATION Phân Tích Nguyên Nhân Và Quy Trình 4 Bước Phục Hồi Bo Mạch Driver Delta Khi Gặp Sự Cố Quá Tải Biến Tần
- Đội ngũ kỹ sư đông, giàu kinh nghiệm trong lĩnh vực tự động hóa.
- Tư vấn 24/7 thông qua số HOTLINE: 0913 506 739.
- TRAN GIA chính là nhà nhập khẩu trực tiếp linh kiện, Phụ kiện chính hãng uy tín 100%.
- Kho linh kiện lớn, đối với những linh kiện tiêu chuẩn – chính hãng luôn luôn có sẵn để phục vụ quý khách.
- Bảo hành sửa chữa trong vòng 3 tháng
– Các khu vực chúng tôi cung cấp servo: Thành phố Hồ Chí Minh, Long An, Bình Dương, Bình Phước, Bà Rịa-Vũng Tàu, Tây Ninh, Tiền Giang, Tp. Cần Thơ, Sóc Trăng, Bến Tre, An Giang, Đồng Tháp, Kiên Giang, Vĩnh Long, Trà Vinh,…
– Dịch vụ sửa servo : Tân Phú, Tân Bình, Gò Vấp, Quận 1, Quận 3, Thủ Đức, Quận 5, Quận 6, Bình Tân, Phú Nhuận, chợ Nhật Tảo, chợ Dân Sinh, KCN Thuận Đạo, KCN Tân Bình, KCN Vĩnh Lộc, KCN Lê Minh Xuân, KCN Mỹ Phước 1, KCN Mỹ Phước 2, KCN Mỹ Phước 3, KCN Sóng Thần, KCN Linh Trung, KCN Hiệp Phước, KCX Tân Thuận, KCN Tân Tạo, KCN Tân Phú Trung, KCN Tây Bắc Củ Chi, KCN Đông Nam, KCN Tân Phú Trung,…

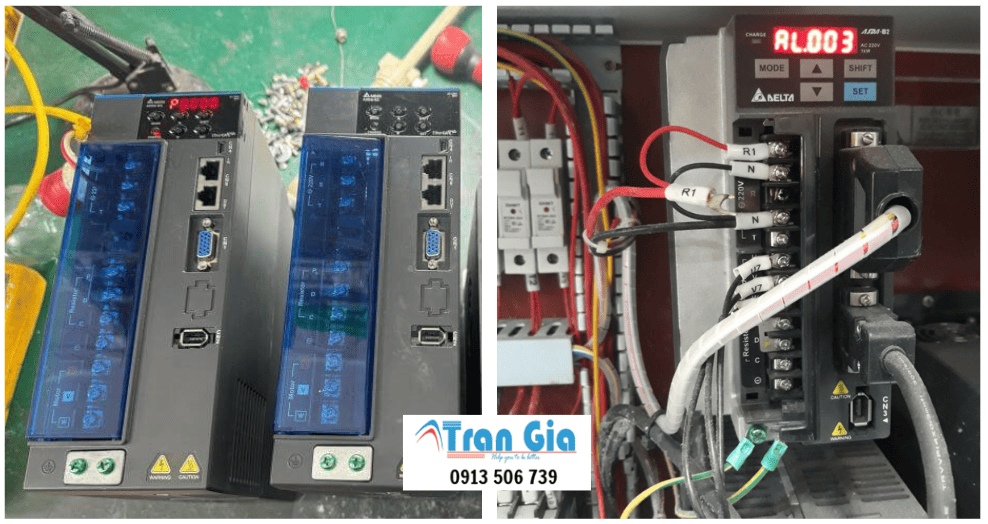
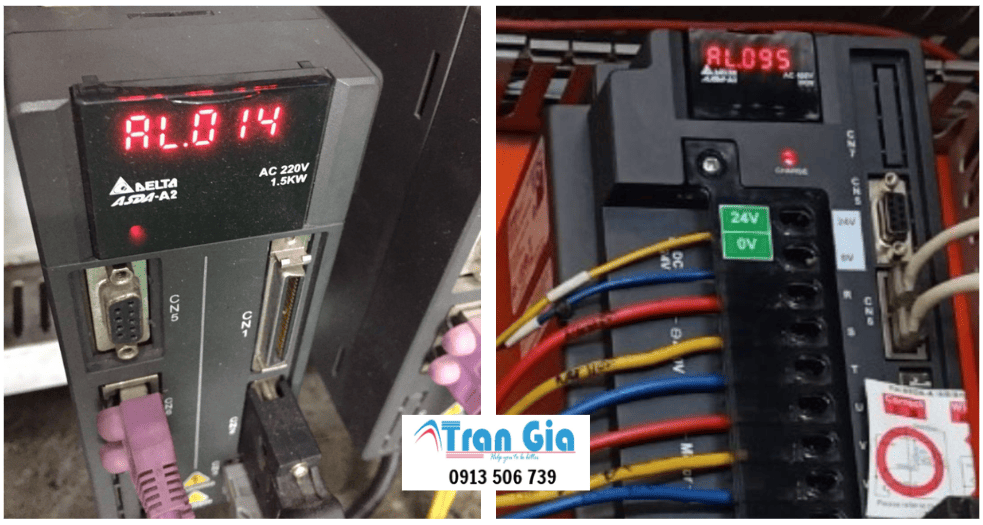
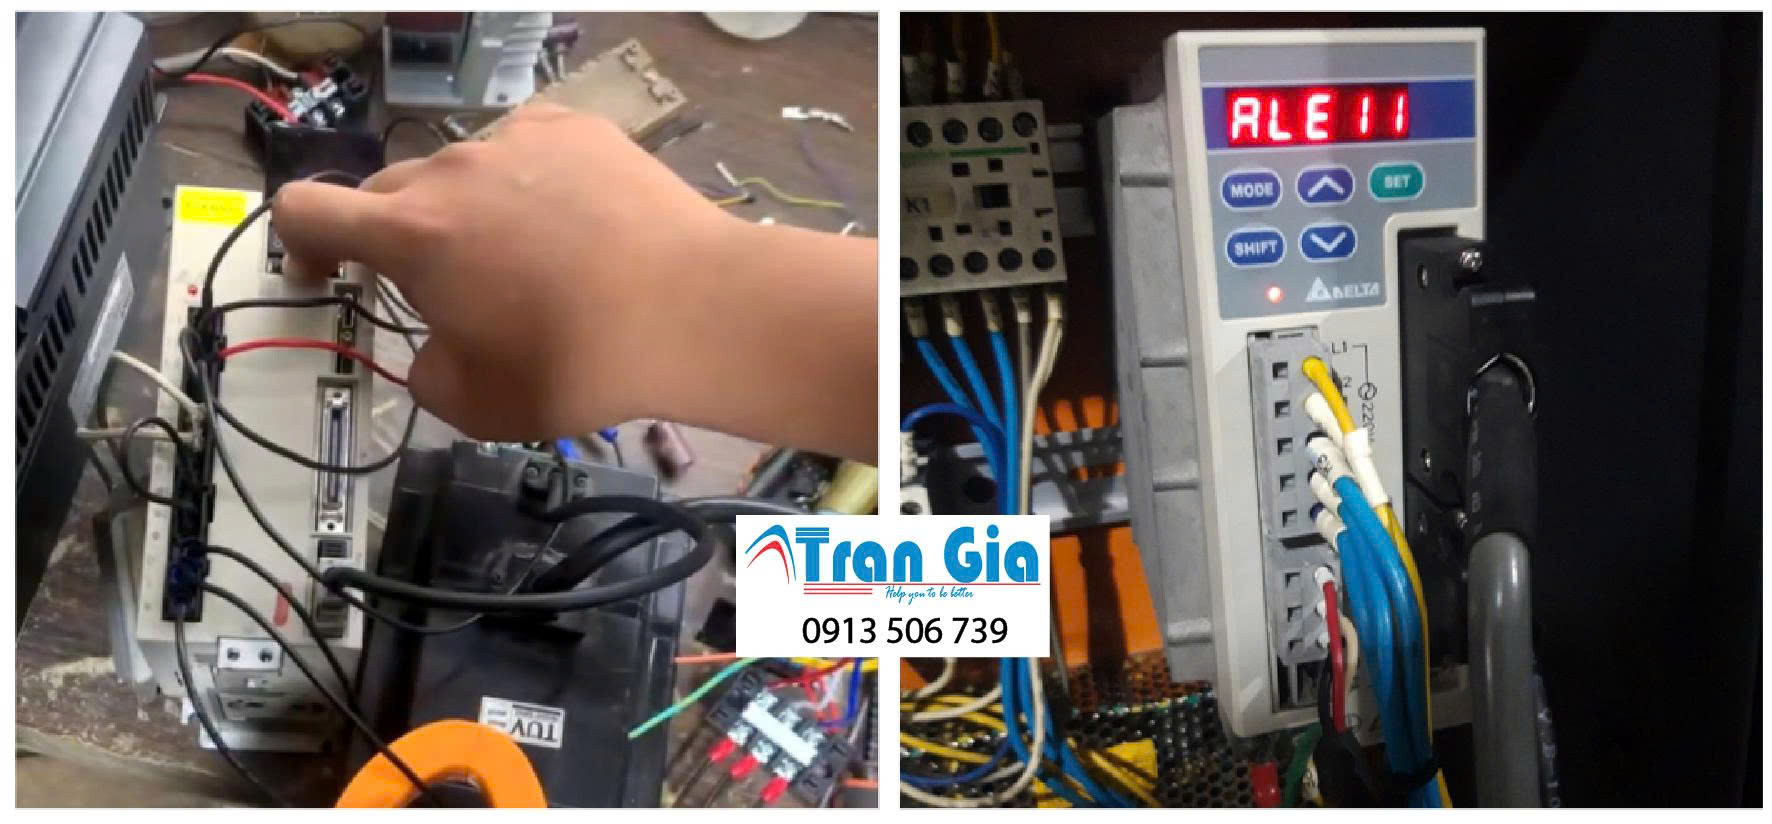
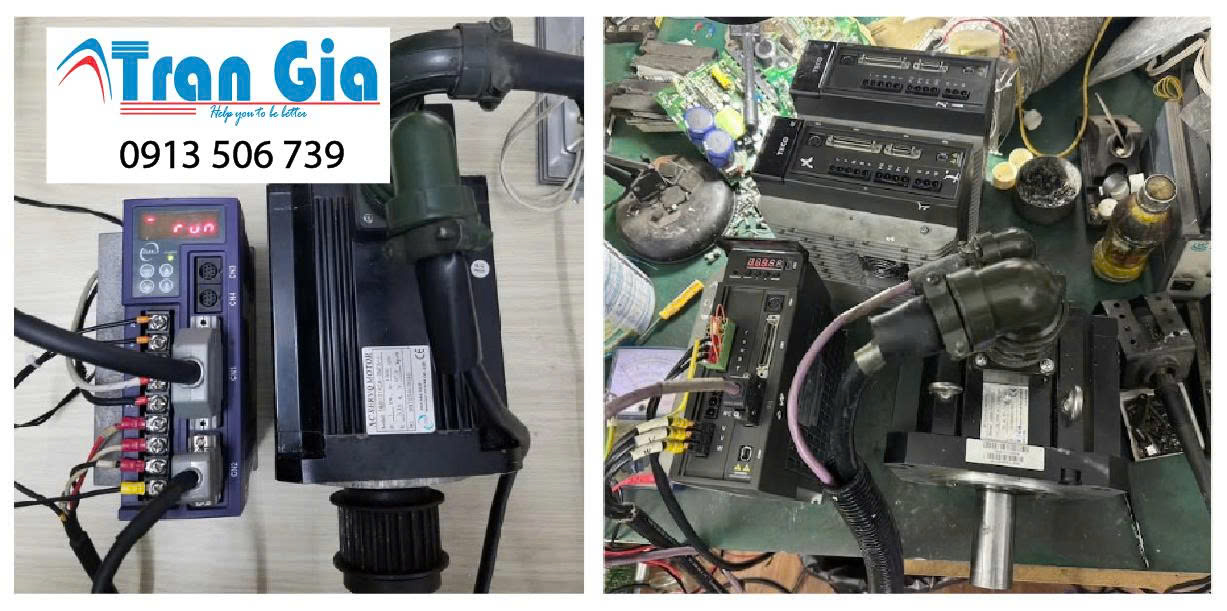
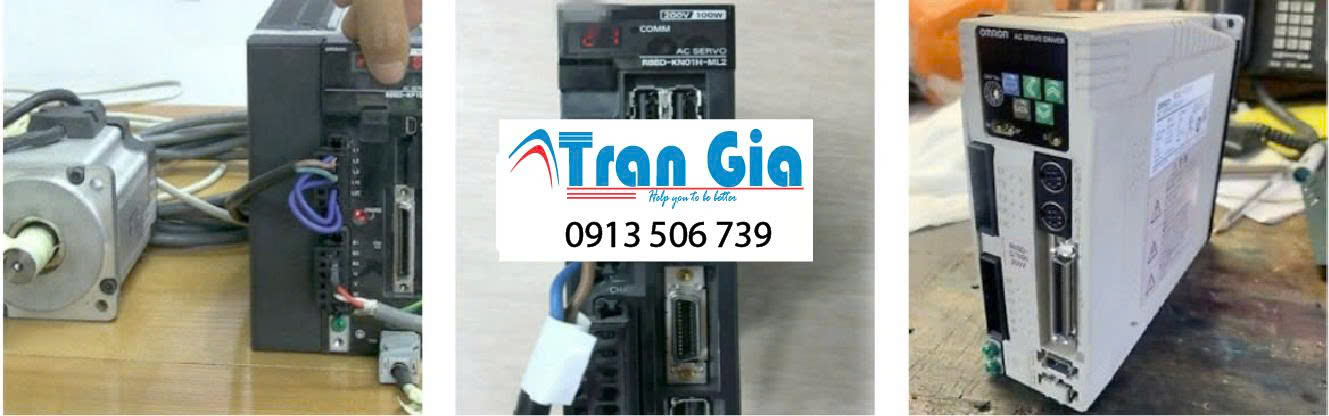
Hình ảnh một số Servo đang được sửa chữa tại TRAN GIA Automation












Đánh giá
Chưa có đánh giá nào.