
Mô tả sản phẩm
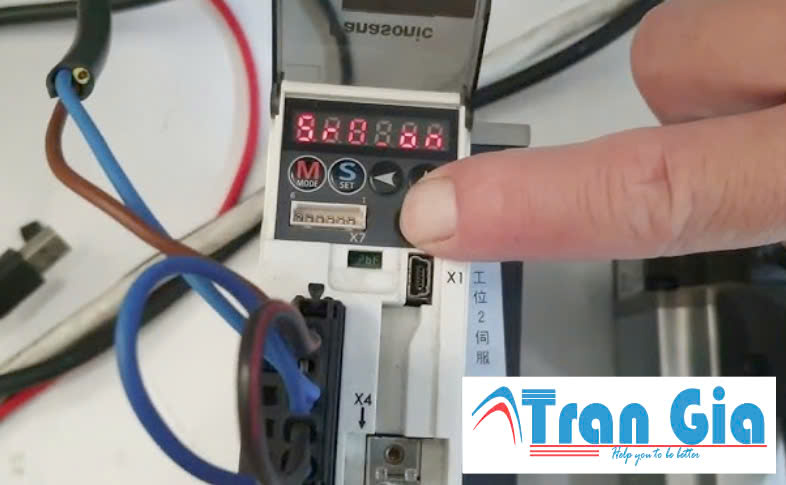
TRAN GIA Automation chúng tôi chuyên nhận sửa mọi loại Servo Mitsubishi, Delta, Yaskawa, Panasonic,… Ngoài ra chúng tôi nhận sửa Servo Panasonic báo lỗi Err 55.1, Err 55.2 với đội ngũ nhân viên kỹ thuật có kinh nghiệm lâu năm trong lĩnh vực tự động hóa. Chúng tôi cam kết sẽ đem lại cho quý khách một trải nghiệm tốt về mọi dịch vụ tại công ty chúng tôi. Giá cả phải chăng khi và bảo hành tận tình khi sửa chữa Servo và nhận lại thiết bị trong thời gian nhanh nhất.
Bên cạnh đó chúng tôi luôn có đội ngũ kỹ thuật sẽ báo cáo lại với khách hàng về mức độ hư hỏng của thiết bị. TRAN GIA chúng tôi cam kết luôn có các linh phụ kiện chính hãng 100% tại kho với số lượng lớn, phục vụ quý khánh hàng nhanh chóng.
TRAN GIA chúng tôi cam kết đối với các dịch vụ sửa chữa của chúng tôi không quá 30% so với sản phẩm mới cùng mã hàng. Bảo hành sản phẩm khắc phục lỗi servo Đài Loan trong vòng 3 tháng.

Nguyên nhân Servo Panasonic báo lỗi Err 55.1, Err 55.2
1. Err 55.1 (Encoder Signal Error)
Lỗi này liên quan đến vấn đề trong việc tiếp nhận tín hiệu từ encoder (cảm biến vị trí) của động cơ. Các nguyên nhân chính có thể bao gồm:
-
Sự cố với encoder: Encoder có thể bị hỏng hoặc không gửi tín hiệu chính xác về bộ điều khiển. Khi bộ điều khiển không nhận được tín hiệu đúng hoặc tín hiệu bị nhiễu, lỗi Err 55.1 sẽ xuất hiện.
-
Kết nối tín hiệu hỏng hoặc lỏng: Dây cáp hoặc các kết nối tín hiệu giữa encoder và bộ điều khiển có thể bị lỏng, hỏng hoặc nhiễu tín hiệu, dẫn đến lỗi này.
-
Cảm biến encoder bị che khuất hoặc bụi bẩn: Nếu encoder bị bẩn hoặc có vật cản làm cho tín hiệu không thể truyền tải chính xác, lỗi sẽ xảy ra.
-
Nguồn cung cấp không ổn định: Nếu nguồn điện cung cấp cho encoder không ổn định hoặc thiếu, tín hiệu từ encoder có thể bị lỗi.
2. Err 55.2 (Feedback Signal Error)
Lỗi này thường xảy ra khi có sự cố trong quá trình nhận tín hiệu phản hồi từ động cơ. Điều này liên quan đến việc bộ điều khiển không nhận được tín hiệu phản hồi chính xác về vị trí hoặc tốc độ của động cơ. Nguyên nhân có thể bao gồm:
-
Sự cố với hệ thống phản hồi (feedback): Nếu bộ điều khiển không thể nhận được tín hiệu phản hồi đúng từ động cơ, có thể là do bộ mã hóa (encoder) hoặc các cảm biến phản hồi bị hỏng hoặc không hoạt động.
-
Lỗi trong bộ kết nối tín hiệu: Các kết nối giữa bộ điều khiển và động cơ có thể bị lỏng hoặc hỏng, làm gián đoạn tín hiệu phản hồi và gây ra lỗi.
-
Nhiễu tín hiệu: Nhiễu trong tín hiệu điện hoặc môi trường hoạt động không sạch sẽ có thể làm giảm chất lượng tín hiệu phản hồi, gây ra lỗi này.
-
Cảm biến vị trí hỏng: Các cảm biến dùng để nhận diện vị trí của động cơ có thể bị hỏng hoặc không cung cấp tín hiệu chính xác, khiến bộ điều khiển không thể nhận diện đúng vị trí hoặc tốc độ
Mã lỗi Servo Panasonic báo lỗi Err 55.1, Err 55.2
1. Err 55.1 (Encoder Signal Error)
Mã lỗi Err 55.1 thường liên quan đến sự cố trong tín hiệu của encoder (cảm biến vị trí) của động cơ. Các nguyên nhân chính bao gồm:
-
Lỗi hoặc sự cố với encoder: Encoder có thể bị hỏng hoặc không hoạt động đúng cách, khiến tín hiệu vị trí không được gửi về bộ điều khiển chính xác.
-
Kết nối tín hiệu không ổn định: Cáp kết nối giữa encoder và bộ điều khiển có thể bị lỏng, bị đứt hoặc bị nhiễu tín hiệu.
-
Lỗi phần mềm hoặc cấu hình hệ thống: Cấu hình hệ thống điều khiển không chính xác hoặc phần mềm không tương thích có thể gây ra lỗi tín hiệu từ encoder.
2. Err 55.2 (Feedback Signal Error)
Mã lỗi Err 55.2 chỉ ra rằng có sự cố với tín hiệu phản hồi từ động cơ. Lỗi này thường xuất phát từ các nguyên nhân sau:
-
Lỗi tín hiệu phản hồi từ encoder: Encoder không cung cấp tín hiệu phản hồi chính xác hoặc tín hiệu phản hồi bị mất do sự cố của encoder hoặc cảm biến vị trí.
-
Sự cố với hệ thống tín hiệu phản hồi: Các cảm biến hoặc thiết bị phản hồi tín hiệu của động cơ không gửi tín hiệu đúng về bộ điều khiển.
-
Kết nối tín hiệu bị hỏng hoặc lỏng: Các kết nối giữa động cơ và bộ điều khiển không ổn định hoặc bị hư hỏng, gây ra tín hiệu phản hồi không chính xác.
-
Nhiễu tín hiệu: Các yếu tố nhiễu có thể làm cho tín hiệu phản hồi không chính xác hoặc bị mất.
Cách khắc phục lỗi Err 55.1 và Err 55.2:
-
Kiểm tra kết nối tín hiệu: Đảm bảo rằng tất cả các kết nối giữa encoder và bộ điều khiển (cả dây cáp và các tiếp điểm) đều ổn định và không bị hư hỏng.
-
Kiểm tra encoder và cảm biến: Kiểm tra và làm sạch encoder, đảm bảo rằng nó hoạt động bình thường và không bị bẩn hoặc có vật cản nào.
-
Kiểm tra phần mềm và cấu hình hệ thống: Đảm bảo phần mềm điều khiển và các thông số cấu hình liên quan đến encoder và hệ thống phản hồi là chính xác.
-
Kiểm tra nguồn điện: Đảm bảo nguồn điện cung cấp cho động cơ và encoder ổn định.
-
Kiểm tra các thiết bị chống nhiễu: Nếu có nhiễu tín hiệu trong hệ thống, hãy sử dụng các thiết bị chống nhiễu để bảo vệ tín hiệu.
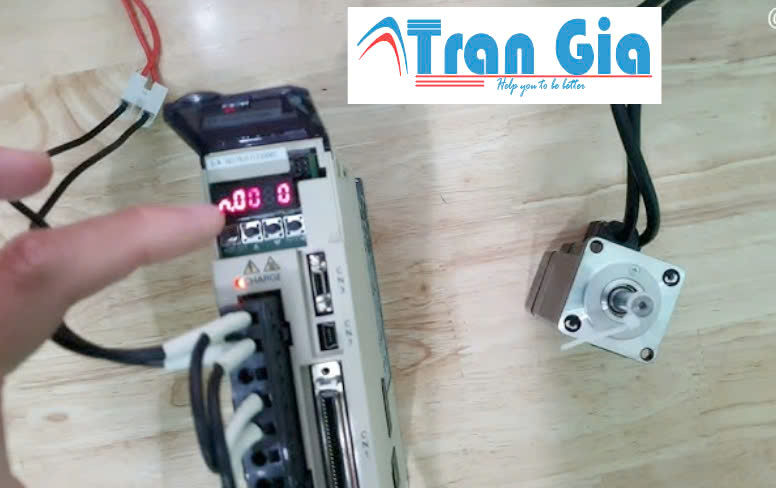
Mục đích sử dụng Servo Panasonic báo lỗi Err 55.1, Err 55.2
-
Err 55.1 (Encoder Signal Error)
-
Mục đích sử dụng: Lỗi này xuất hiện khi bộ điều khiển Servo không nhận được tín hiệu chính xác từ encoder (cảm biến vị trí) của động cơ. Encoder là thiết bị quan trọng trong việc theo dõi và điều chỉnh vị trí, tốc độ, và chuyển động của động cơ. Khi tín hiệu từ encoder không chính xác hoặc không được truyền tải đúng, bộ điều khiển không thể thực hiện các phép toán điều khiển chính xác, dẫn đến mất kiểm soát hệ thống.
-
Mục đích: Cảnh báo rằng có sự cố với encoder, yêu cầu kiểm tra và bảo trì hệ thống encoder hoặc kết nối tín hiệu.
-
-
Err 55.2 (Feedback Signal Error)
-
Mục đích sử dụng: Lỗi này xảy ra khi bộ điều khiển Servo không nhận được tín hiệu phản hồi đúng từ động cơ (thường là từ encoder hoặc các cảm biến vị trí). Tín hiệu phản hồi giúp bộ điều khiển Servo điều chỉnh và tối ưu hóa chuyển động của động cơ. Nếu không nhận được tín hiệu phản hồi chính xác, động cơ sẽ không thể hoạt động theo đúng yêu cầu và có thể gây ra tình trạng quá tải, mất cân bằng hoặc hoạt động sai.
-
Mục đích: Cảnh báo rằng hệ thống phản hồi không hoạt động bình thường, yêu cầu kiểm tra cảm biến phản hồi hoặc các kết nối tín hiệu giữa bộ điều khiển và động cơ.
-
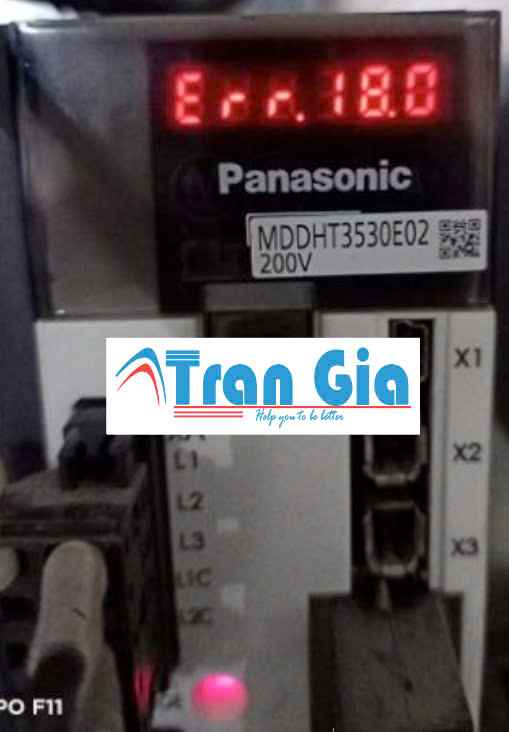
Hướng dẫn cách sửa Servo Panasonic báo lỗi Err 55.1, Err 55.2
1. Kiểm tra kết nối tín hiệu (Cáp, đầu nối)
-
Mục đích: Đảm bảo rằng tất cả các kết nối giữa encoder (cảm biến vị trí) và bộ điều khiển đều ổn định.
-
Hướng dẫn:
-
Tắt nguồn hệ thống để tránh gây hư hỏng.
-
Kiểm tra tất cả các cáp kết nối giữa động cơ và bộ điều khiển Servo, đảm bảo không có dây lỏng, đứt hoặc tiếp xúc kém.
-
Kiểm tra đầu nối tín hiệu: Đảm bảo rằng các đầu nối tín hiệu giữa bộ điều khiển và động cơ được kết nối chắc chắn.
-
Nếu cáp hoặc đầu nối bị hỏng, thay thế ngay lập tức để đảm bảo tín hiệu được truyền tải chính xác.
-
2. Kiểm tra encoder (Cảm biến vị trí)
-
Mục đích: Đảm bảo rằng encoder đang hoạt động bình thường và không có sự cố gây mất tín hiệu.
-
Hướng dẫn:
-
Kiểm tra encoder xem có bị hỏng hoặc không hoạt động đúng cách không.
-
Nếu encoder bị bẩn hoặc có vật cản, hãy làm sạch hoặc kiểm tra và thay thế encoder nếu cần thiết.
-
Kiểm tra các dấu hiệu hỏng hóc của encoder như vết nứt, hỏng hóc cơ học hoặc dấu hiệu của sự hao mòn.
-
Kiểm tra các tín hiệu từ encoder bằng cách sử dụng đồng hồ đo hoặc thiết bị kiểm tra tín hiệu (nếu có) để đảm bảo rằng tín hiệu phản hồi từ encoder là chính xác và ổn định.
-
3. Kiểm tra và bảo trì hệ thống phản hồi (Feedback System)
-
Mục đích: Đảm bảo rằng hệ thống phản hồi tín hiệu từ động cơ đến bộ điều khiển hoạt động bình thường.
-
Hướng dẫn:
-
Kiểm tra các cảm biến phản hồi (feedback sensors) của động cơ. Đảm bảo rằng tín hiệu từ các cảm biến này đến bộ điều khiển là chính xác.
-
Nếu có tín hiệu nhiễu hoặc mất tín hiệu phản hồi, kiểm tra xem có sự cố gì với các cảm biến hoặc các thiết bị điện tử có thể gây ra nhiễu.
-
Kiểm tra các cảm biến phản hồi tốc độ và vị trí để đảm bảo rằng chúng cung cấp dữ liệu chính xác và không bị sai lệch.
-
Đảm bảo rằng các cảm biến phản hồi không bị ảnh hưởng bởi nhiễu điện từ từ các thiết bị khác trong môi trường hoạt động.
-
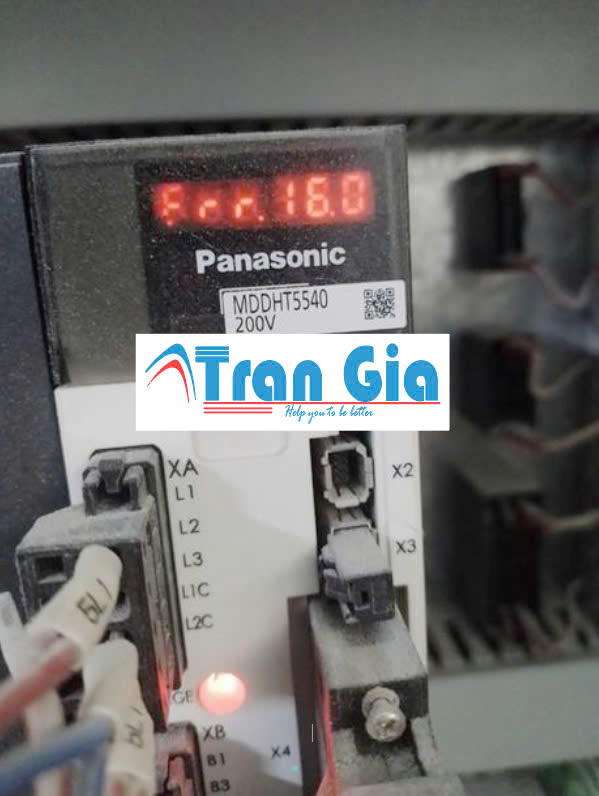
4. Kiểm tra nguồn cung cấp điện cho encoder và cảm biến
-
Mục đích: Đảm bảo rằng các thiết bị liên quan đến encoder và cảm biến nhận được nguồn điện ổn định.
-
Hướng dẫn:
-
Kiểm tra nguồn điện cung cấp cho encoder và các cảm biến.
-
Đảm bảo rằng nguồn điện ổn định và có đủ điện áp cần thiết cho các cảm biến và encoder hoạt động chính xác.
-
Nếu có sự cố về nguồn điện (thiếu điện áp, nguồn không ổn định), hãy kiểm tra và thay thế nguồn điện hoặc các bộ nguồn phụ trợ.
-
5. Kiểm tra cài đặt phần mềm và cấu hình hệ thống
-
Mục đích: Đảm bảo rằng cấu hình phần mềm và các thông số hệ thống điều khiển là chính xác.
-
Hướng dẫn:
-
Kiểm tra các cài đặt phần mềm trong bộ điều khiển Servo để đảm bảo rằng các thông số liên quan đến encoder và hệ thống phản hồi được cấu hình chính xác.
-
Đảm bảo rằng tốc độ và vị trí của động cơ được cấu hình đúng theo yêu cầu của hệ thống.
-
Nếu cần, cài đặt lại hoặc cập nhật phần mềm bộ điều khiển Servo để khắc phục các lỗi phần mềm hoặc cấu hình sai.
-
6. Kiểm tra và xử lý nhiễu tín hiệu
-
Mục đích: Đảm bảo tín hiệu không bị nhiễu và bị mất trong quá trình truyền tải.
-
Hướng dẫn:
-
Kiểm tra các yếu tố có thể gây nhiễu tín hiệu, chẳng hạn như các thiết bị điện tử khác trong môi trường hoạt động, các bộ lọc điện từ, hoặc các vật liệu dẫn điện gần hệ thống.
-
Sử dụng các thiết bị chống nhiễu hoặc bộ lọc tín hiệu nếu cần thiết để bảo vệ tín hiệu từ encoder và cảm biến phản hồi.
-
7. Thay thế các bộ phận hư hỏng
-
Mục đích: Nếu các bước trên không khắc phục được vấn đề, có thể cần thay thế các bộ phận hư hỏng.
-
Hướng dẫn:
-
Nếu sau khi kiểm tra và bảo trì các bộ phận mà lỗi vẫn không được khắc phục, có thể cần thay thế encoder hoặc các cảm biến phản hồi hỏng.
-
Liên hệ với nhà cung cấp hoặc kỹ thuật viên để thay thế các bộ phận bị hư hỏng hoặc lỗi.
-
8. Kiểm tra và thử nghiệm hệ thống
-
Mục đích: Sau khi xử lý các vấn đề, kiểm tra và thử nghiệm lại hệ thống để đảm bảo hoạt động bình thường.
-
Hướng dẫn:
-
Sau khi thực hiện các sửa chữa, khởi động lại hệ thống và kiểm tra hoạt động của Servo.
-
Giám sát các chỉ số và tín hiệu để đảm bảo rằng hệ thống hoạt động ổn định và không còn báo lỗi.
-
Bảng mã lỗi Servo Panasonic báo lỗi Err 55.1, Err 55.2
| Mã lỗi | Mô tả | Nguyên nhân | Giải pháp |
|---|---|---|---|
| 11.0 | Bảo vệ điện áp thấp của nguồn điều khiển | Điện áp giữa P và N của bộ chuyển đổi nguồn điều khiển giảm xuống dưới giá trị quy định. | Tăng dung lượng nguồn điện, thay đổi nguồn điện, kiểm tra và thay thế driver servo nếu cần thiết. |
| 12.0 | Bảo vệ quá áp | Điện áp giữa P và N của bộ chuyển đổi nguồn điều khiển vượt quá giá trị quy định. | Điều chỉnh điện áp đầu vào. Kiểm tra và thay thế điện trở tái tạo ngoài nếu cần thiết. |
| 13.0 | Bảo vệ điện áp thấp của nguồn chính | Sự cố điện tức thời giữa L1 và L3 kéo dài hơn thời gian thiết lập. | Tăng dung lượng nguồn, loại bỏ nguyên nhân gây tắt nguồn chính, thiết lập thời gian dài hơn trong Pr5.09. |
| 14.0 | Bảo vệ quá dòng | Dòng điện qua bộ chuyển đổi vượt quá giá trị quy định. | Kiểm tra và thay thế driver servo, kiểm tra dây động cơ và kết nối đúng cách. |
| 15.0 | Bảo vệ quá nhiệt | Nhiệt độ của thiết bị hoặc bộ phận điện vượt quá giới hạn quy định. | Cải thiện điều kiện làm mát và tăng dung lượng driver và động cơ. |
| 16.0 | Bảo vệ quá tải | Giá trị lệnh mô-men xoắn vượt quá mức quá tải được thiết lập trong Pr5.12. | Tăng dung lượng driver và động cơ. Điều chỉnh lại các thông số. |
| 18.0 | Bảo vệ tải tái tạo quá mức | Năng lượng tái tạo vượt quá khả năng của điện trở tái tạo. | Kiểm tra mẫu chạy và tăng dung lượng driver và động cơ. |
| 18.1 | Bảo vệ lỗi transistor tái tạo | Transistor tái tạo trên driver servo bị lỗi. | Liên hệ TRAN GIA |
| 21.0 | Bảo vệ ngắt kết nối truyền thông encoder | Truyền thông giữa encoder và driver bị gián đoạn. | Kết nối lại dây encoder theo sơ đồ. |
| 23.0 | Bảo vệ lỗi dữ liệu truyền thông encoder | Truyền thông dữ liệu từ encoder gặp lỗi do nhiễu. | Đảm bảo nguồn cấp cho encoder, tách riêng dây encoder và dây động cơ, kết nối màn chắn với FG. |
| 24.0 | Bảo vệ lệch vị trí | Xung lệch vượt quá giá trị thiết lập trong Pr0.14. | Kiểm tra lệnh vị trí và điều chỉnh lại gain. |
| 25.0 | Bảo vệ lệch vị trí hybrid | Vị trí tải bằng thang đo ngoài và vị trí động cơ bằng encoder lệch nhau vượt quá số xung thiết lập trong Pr3.28. | Kiểm tra kết nối giữa động cơ và tải, giữa thang đo ngoài và driver. Điều chỉnh các giá trị thiết lập. |
| 26.0 | Bảo vệ quá tốc độ | Tốc độ quay của động cơ vượt quá giá trị thiết lập trong Pr5.13. | Không ra lệnh tốc độ quá mức và điều chỉnh lại gain. |
| 27.0 | Bảo vệ lỗi tần số xung lệnh | Tần số xung lệnh vượt quá 1.2 lần giá trị thiết lập trong Pr5.32. | Kiểm tra tần số xung lệnh đầu vào. |
| 28.0 | Bảo vệ giới hạn phát xung | Tần số đầu ra của xung tái tạo vượt quá giới hạn. | Kiểm tra các giá trị thiết lập của Pr0.11 và 5.03. |
| 29.0 | Bảo vệ tràn bộ đếm lệch | Giá trị lệch vị trí của xung encoder vượt quá 230-1. | Kiểm tra lệnh vị trí và điều chỉnh gain. |
| 31.0 | Bảo vệ lỗi chức năng an toàn | Chức năng an toàn phát hiện lỗi. | Liên hệ TRAN GIA |
| 33.0 | Bảo vệ lỗi chồng chéo gán I/F | Tín hiệu đầu vào SI1-SI5 được gán với hai chức năng. | Gán đúng chức năng cho từng chân đầu nối. |
| 34.0 | Bảo vệ lỗi thiết lập phạm vi làm việc của động cơ | Động cơ vượt quá phạm vi làm việc được thiết lập trong Pr5.14. | Kiểm tra gain và tỷ lệ quán tính. Tăng giá trị thiết lập của Pr5.14. |
| 36.0 | Bảo vệ lỗi tham số EEPROM | Dữ liệu trong vùng lưu trữ tham số bị hỏng khi đọc từ EEPROM lúc bật nguồn. | Thiết lập lại tất cả các tham số. Nếu lỗi tiếp diễn, Liên hệ TRAN GIA |
| 37.0 | Bảo vệ lỗi mã kiểm tra EEPROM | Dữ liệu xác nhận ghi vào EEPROM bị hỏng khi đọc từ EEPROM lúc bật nguồn. | Liên hệ TRAN GIA |
| 38.0 | Bảo vệ lỗi đầu vào cấm lái | Cả đầu vào cấm lái hướng dương và âm đều bật. | Kiểm tra công tắc và dây nối liên quan đến đầu vào cấm lái. |
| 39.0 | Bảo vệ quá mức đầu vào analog 1 | Điện áp vượt quá giá trị thiết lập trong Pr4.24 được áp dụng cho đầu vào analog 1. | Thiết lập lại đúng giá trị trong Pr4.24 và kiểm tra kết nối. |
| 39.1 | Bảo vệ quá mức đầu vào analog 2 | Điện áp vượt quá giá trị thiết lập trong Pr4.27 được áp dụng cho đầu vào analog 2. | Thiết lập lại đúng giá trị trong Pr4.27 và kiểm tra kết nối. |
| 39.2 | Bảo vệ quá mức đầu vào analog 3 | Điện áp vượt quá giá trị thiết lập trong Pr4.30 được áp dụng cho đầu vào analog 3. | Thiết lập lại đúng giá trị trong Pr4.30 và kiểm tra kết nối. |
| 40.0 | Bảo vệ lỗi hệ thống tuyệt đối | Nguồn điện và pin cho encoder tuyệt đối bị tắt và điện áp tụ điện giảm xuống dưới giá trị quy định. | Kết nối lại nguồn pin và xóa lỗi encoder tuyệt đối. |
| 41.0 | Bảo vệ lỗi bộ đếm tuyệt đối | Bộ đếm nhiều vòng của encoder tuyệt đối vượt quá giá trị quy định. | Giới hạn phạm vi di chuyển trong 32767 vòng. |
| 42.0 | Bảo vệ lỗi quá tốc độ tuyệt đối | Tốc độ quay của động cơ vượt quá giá trị quy định khi sử dụng encoder tuyệt đối. | Kiểm tra nguồn cấp và kết nối của encoder. |
| 43.0 | Bảo vệ lỗi khởi tạo encoder | Lỗi được phát hiện khi khởi tạo encoder gia tăng nối tiếp. | Liên hệ TRAN GIA |
| 44.0 | Bảo vệ lỗi bộ đếm vòng đơn | Lỗi được phát hiện trong giá trị bộ đếm vòng đơn của encoder tuyệt đối. | Liên hệ TRAN GIA |
| 45.0 | Bảo vệ lỗi bộ đếm nhiều vòng | Lỗi được phát hiện trong giá trị bộ đếm nhiều vòng của encoder tuyệt đối. | Liên hệ TRAN GIA |
| 47.0 | Bảo vệ lỗi trạng thái tuyệt đối | Lỗi được phát hiện khi bật nguồn với encoder tuyệt đối. | Sắp xếp để động cơ không quay khi bật nguồn. |
| 48.0 | Bảo vệ lỗi pha Z của encoder gia tăng | Mất xung pha Z của encoder gia tăng nối tiếp. | Liên hệ TRAN GIA |
| 49.0 | Bảo vệ lỗi tín hiệu CS của encoder gia tăng | Lỗi logic tín hiệu CS của encoder gia tăng nối tiếp. | Liên hệ TRAN GIA |
| 50.0 | Bảo vệ lỗi dây nối thang đo ngoài | Truyền thông giữa thang đo ngoài và driver bị gián đoạn. | Kết nối lại dây thang đo ngoài theo sơ đồ. |
| 51.0 | Bảo vệ lỗi trạng thái 0 của thang đo ngoài | Bit 0 của mã lỗi thang đo ngoài (ALMC) bật. | Kiểm tra nguyên nhân và xóa lỗi từ bảng điều khiển. |
| 51.1 | Bảo vệ lỗi trạng thái 1 của thang đo ngoài | Bit 1 của mã lỗi thang đo ngoài (ALMC) bật. | Kiểm tra nguyên nhân và xóa lỗi từ bảng điều khiển. |
| 51.2 | Bảo vệ lỗi trạng thái 2 của thang đo ngoài | Bit 2 của mã lỗi thang đo ngoài (ALMC) bật. | Kiểm tra nguyên nhân và xóa lỗi từ bảng điều khiển. |
| 51.3 | Bảo vệ lỗi trạng thái 3 của thang đo ngoài | Bit 3 của mã lỗi thang đo ngoài (ALMC) bật. | Kiểm tra nguyên nhân và xóa lỗi từ bảng điều khiển. |
| 51.4 | Bảo vệ lỗi trạng thái 4 của thang đo ngoài | Bit 4 của mã lỗi thang đo ngoài (ALMC) bật. | Kiểm tra nguyên nhân và xóa lỗi từ bảng điều khiển. |
| 51.5 | Bảo vệ lỗi trạng thái 5 của thang đo ngoài | Bit 5 của mã lỗi thang đo ngoài (ALMC) bật. | Kiểm tra nguyên nhân và xóa lỗi từ bảng điều khiển. |
| 55.0 | Bảo vệ lỗi dây pha A | Dây pha A trong thang đo ngoài bị lỗi. | Kiểm tra kết nối dây pha A. |
| 55.1 | Bảo vệ lỗi dây pha B | Dây pha B trong thang đo ngoài bị lỗi. | Kiểm tra kết nối dây pha B. |
| 55.2 | Bảo vệ lỗi dây pha Z | Dây pha Z trong thang đo ngoài bị lỗi. | Kiểm tra kết nối dây pha Z. |
| 70.0 | Bảo vệ lỗi phát hiện dòng pha U | Lỗi bù dòng pha U được phát hiện. | Tắt nguồn và bật lại. Nếu lỗi tiếp diễn, Liên hệ TRAN GIA |
| 70.1 | Bảo vệ lỗi phát hiện dòng pha W | Lỗi bù dòng pha W được phát hiện. | Tắt nguồn và bật lại. Nếu lỗi tiếp diễn,Liên hệ TRAN GIA |
| 72.0 | Bảo vệ lỗi nhiệt | Lỗi bảo vệ nhiệt được phát hiện. | Kiểm tra và thay thế các linh kiện liên quan. |
| 80.0 | Bảo vệ thời gian chờ truyền thông Modbus | Truyền thông Modbus không nhận được trong thời gian quy định. | Kiểm tra kết nối truyền thông Modbus. |
| 87.0 | Bảo vệ đầu vào dừng khẩn cấp | Đầu vào dừng khẩn cấp (E-STOP) được kích hoạt. | Kiểm tra kết nối đầu vào dừng khẩn cấp (E-STOP). |
| 92.0 | Bảo vệ lỗi khôi phục dữ liệu encoder | Quá trình khởi tạo thông tin vị trí nội bộ không thực hiện đúng. | Kiểm tra nguồn cấp cho encoder và kết nối dây. |
| 92.1 | Bảo vệ lỗi khôi phục dữ liệu thang đo ngoài | Lỗi khôi phục dữ liệu thang đo ngoài trong chế độ điều khiển toàn phần và tuyệt đối. | Kiểm tra nguồn cấp cho thang đo ngoài và kết nối dây. |
| 93.0 | Bảo vệ lỗi thiết lập tham số 1 | Tỷ lệ bánh răng điện tử vượt quá phạm vi cho phép. | Kiểm tra giá trị thiết lập tham số. |
| 93.1 | Bảo vệ lỗi thiết lập tham số 2 | Khi chức năng khối hoạt động, kết nối Modbus bị vô hiệu hóa. | Kiểm tra giá trị thiết lập tham số. |
Quy trình sửa chữa Servo Panasonic báo lỗi Err 55.1, Err 55.2
Bước 1: Tiếp nhận thông tin thiết bị từ quý khách hàng.
Bước 2: Kiểm tra thiết bị thông qua nhân viên kỹ thuật sẽ vệ sinh thiết bị. Tiến hành kiểm tra lỗi và nguyên nhân lỗi của thiết bị.
Bước 3: Báo cáo lại cho khách hàng về mức độ hư hại của thiết bị. Báo giá và chờ khách hàng duyệt giá.
Bước 4: Tiến hành sửa chữa thay thế các linh phụ kiện hàng chính hãng cho thiết bị. chạy thử và test lại lỗi.
Bước 5: Bàn giao thiết bị và đi kèm các chính sách bảo hành dành cho quý khách hàng.

Vì sao chọn TRAN GIA sửa chữa Servo Panasonic báo lỗi Err 55.1, Err 55.2
- Đội ngũ kỹ sư đông, giàu kinh nghiệm trong lĩnh vực tự động hóa.
- Tư vấn 24/7 thông qua số HOTLINE: 0913 506 739.
- TRAN GIA chính là nhà nhập khẩu trực tiếp linh kiện, Phụ kiện chính hãng uy tín 100%.
- Kho linh kiện lớn, đối với những linh kiện tiêu chuẩn – chính hãng luôn luôn có sẵn để phục vụ quý khách.
- Bảo hành sửa chữa trong vòng 3 tháng

– Các khu vực chúng tôi cung cấp Servo Panasonic báo lỗi Err 55.1, Err 55.2 : Thành phố Hồ Chí Minh, Long An, Bình Dương, Bình Phước, Bà Rịa-Vũng Tàu, Tây Ninh, Tiền Giang, Tp. Cần Thơ, Sóc Trăng, Bến Tre, An Giang, Đồng Tháp, Kiên Giang, Vĩnh Long, Trà Vinh,…
– Dịch vụ sửa chữa Servo Panasonic báo lỗi Err 55.1, Err 55.2 tận nơi tại TpHCM: Tân Phú, Tân Bình, Gò Vấp, Quận 1, Quận 3, Thủ Đức, Quận 5, Quận 6, Bình Tân, Phú Nhuận, chợ Nhật Tảo, chợ Dân Sinh, KCN Thuận Đạo, KCN Tân Bình, KCN Vĩnh Lộc, KCN Lê Minh Xuân, KCN Mỹ Phước 1, KCN Mỹ Phước 2, KCN Mỹ Phước 3, KCN Sóng Thần, KCN Linh Trung, KCN Hiệp Phước, KCX Tân Thuận, KCN Tân Tạo, KCN Tân Phú Trung, KCN Tây Bắc Củ Chi, KCN Đông Nam, KCN Tân Phú Trung,….






Đánh giá
Chưa có đánh giá nào.